 zekayapar
Labirentteki karıncaların yönünü yapay zekâya sordum
12 kâşif karınca her kavşakta yerel Qwen3.8-27B’ye soruyor, yüzlerce işçi koku izini takip ediyor. Küçük model ve zar atan koloniyle de yarıştırdım.
Modeller
- Qwen3.8-27B NVFP4 · vLLM · 2× RTX 5090 (TP2)
- Qwen2.5-Coder-7B AWQ · vLLM · RTX 5090
- düşünme kapalı · JSON şemalı yön seçimi
Simülasyon
- Python · gerçek zamanlı 30 adım/sn
- 12 kâşif + 300 işçi · yarışta 3 × (8 + 150)
- Threadripper PRO 5955WX · görüntü ve ses kodla çizildi
Yüzlerce karıncayı bir labirentin girişine koydum. Karıncaların küçük bir kısmı kâşif. Kâşifler her kavşakta durup yerel Qwen3.8-27B modeline “hangi yöne gideyim?” diye soruyor. Geri kalanlar işçi: modelle konuşmuyorlar, yalnız kâşiflerin bıraktığı koku izini takip ediyorlar. Deliğe giren her karıncanın yerine yuvada yenisi doğuyor. Belli sayıda karınca deliğe girince labirent baştan kuruluyor.
Amacım ekranda sürekli açık kalabilecek, izlemesi keyifli bir simülasyon kurmaktı. Merak ettiğim de şuydu: Model kavşakta gerçekten mantıklı bir seçim yapıyor mu, yoksa bir “koku doğuda” deyip olduğu yerde mi dönüyor? Bir de aynı labirentte küçük bir modelle ve hiç model kullanmadan zar atan bir koloniyle yarıştırdım.
Kısa sonuç: Qwen3.8-27B kâşifleri çıkmaz diye işaretlenmiş yolu neredeyse hiç seçmedi (yarışta 223 fırsatta 0). 7 milyar parametreli küçük model ise aynı durumda %64 oranında çıkmaza girdi; zar atan koloniden (%50) bile kötü. Ama zar atan koloni karar için hiç beklemediği için dört turun birinde Qwen'i geçti.
Tek koloni: kâşifler Qwen'e soruyor
Videodaki koşu gerçek zamanlı, hızlandırma yok. 19×11 hücrelik labirentte 12 kâşif ve 300 işçi var. Mavi karıncalar kâşif; başlarının üstündeki balon modelin o kavşakta verdiği gerekçe, “…” balonu da cevabı beklediği an. Turuncu alan koku izi, kırmızı alanlar karıncaların çıkmaz diye işaretlediği yollar.
İlk birkaç saniye yalnız kâşifler dolaşıyor. İlk kâşif deliği 25. saniyede buldu. O andan sonra işçiler yuvadan çıkmaya başladı. Deliğe ulaşan her karınca yürüdüğü yolu kokuyla işaretliyor; işçiler kokusu güçlü yolu daha çok seçtikçe kalabalık o koridora akıyor.
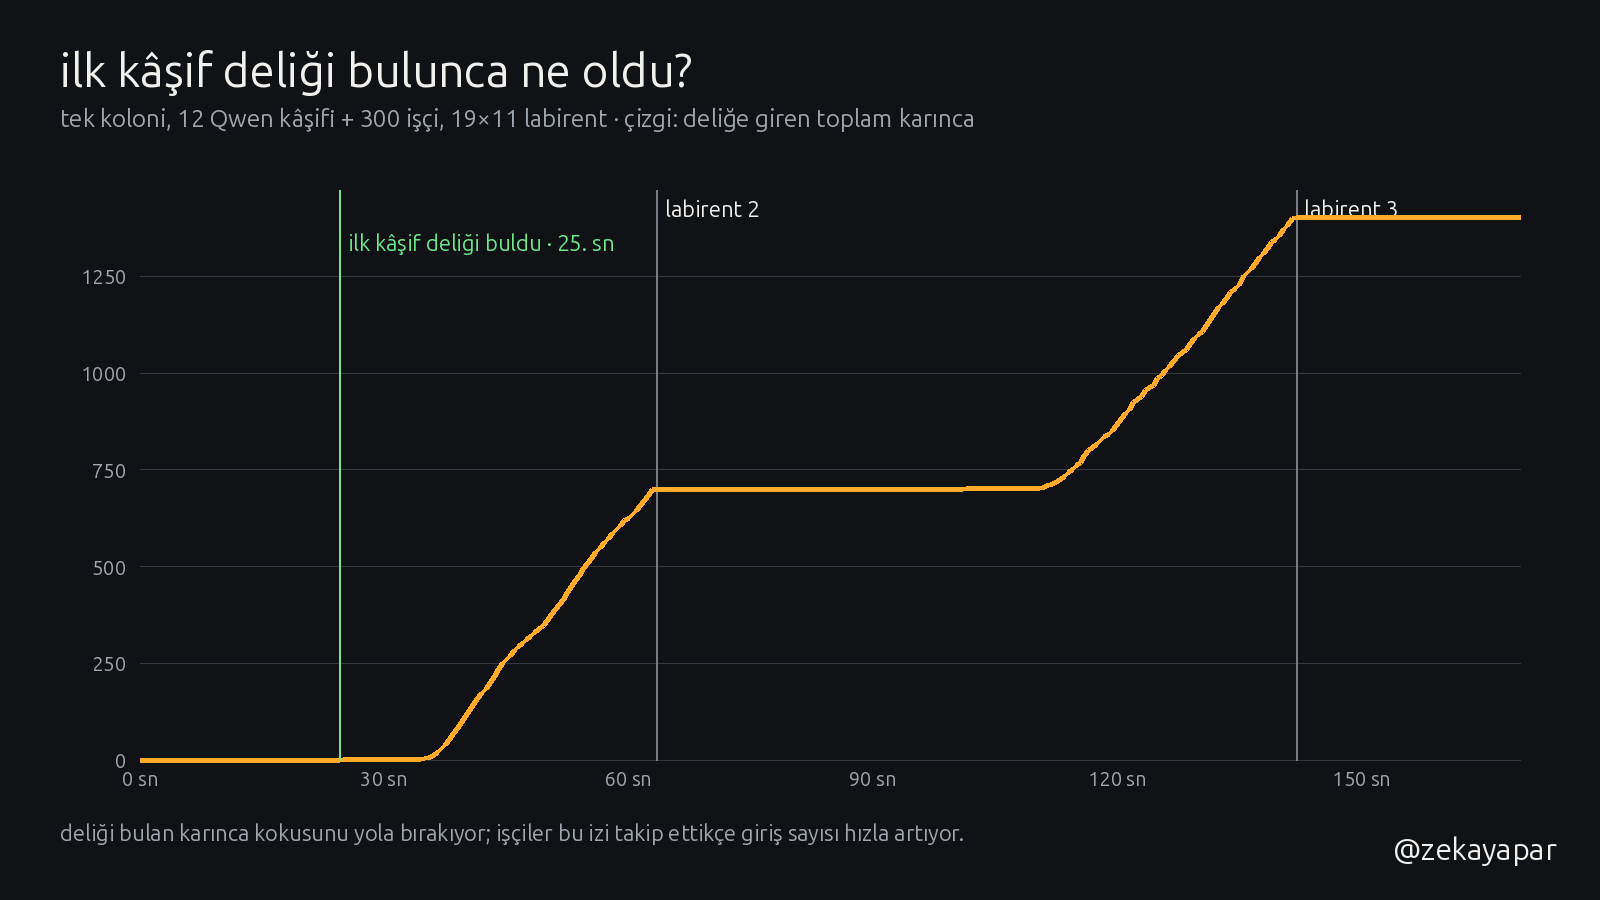
170 saniyede üç labirent değişti, 1.403 karınca deliğe girdi (18 kâşif, 1.385 işçi). Qwen bu sürede 876 kavşak kararı verdi; bir kararın ortanca süresi 0,89 sn. On iki kâşif aynı anda en fazla on istek gönderiyor, yani kavşakta bekleyen kâşif sık görünüyor.
Kâşife ne soruyorum?
Model labirentin haritasını görmüyor. Her kavşakta yalnız o kavşağı anlatan kısa bir metin alıyor: hangi yönler açık, her yönde koku izi ne kadar, kendisi ve koloninin diğer kâşifleri oraya kaç kez gitmiş, yol çıkmaz diye işaretli mi, deliğin kokusu kabaca hangi yönden geliyor ve son beş kararı ne. Cevap olarak yalnız bir yön ve en fazla dört kelimelik gerekçe istiyorum. Sistem mesajı:
Labirentte yuvadan çıkıp yuvanın deliğini arayan bir kâşif karıncasın. Labirentin haritasını bilmiyorsun, yalnız bulunduğun kavşağı görüyorsun. Her kavşakta sana verilen seçeneklerden tek bir yön seçersin. Arkandan gelen işçi karıncalar senin bulduğun yolu koku izinden takip edecek. İpuçları: çıkmaz işaretli yol sonunda kapanır, geri dönmek zorunda kalırsın. Hiç kimsenin gitmediği yol yeni yer demektir. Delik kokusu yalnız kabaca yön verir; labirentte bazen ters yöne dolanmak gerekir. Sadece JSON yaz: {"yon": "...", "neden": "en fazla 4 kelime, Türkçe, karınca ağzından"}
Düşünme modu kapalı, sıcaklık 0,7, en fazla 32 token. Yönü bir JSON şemasıyla o kavşakta açık olan seçeneklerle sınırladım; böylece model duvara doğru bir yön söyleyemiyor.
Bu şemayı ve istemdeki ipuçlarını baştan koymadım. İlk denemede istem yalnız açık yönleri ve deliğin kokusunu veriyordu. Qwen neredeyse her kavşakta “delik kokusu doğuda” diyip kokunun yönüne gitti, labirentte aynı köşelerde döndü durdu. 300 cevabın 36'sında da o kavşakta olmayan bir yönü seçti. O ilk denemenin ham kaydını saklamadım, bu iki sayı ekrana yazdırdığım özetten. İsteme koloni ziyaret sayısını ve “çıkmaz yol kapanır, kimsenin gitmediği yol yeni yer” ipucunu ekledikten sonra şemasız tekrarladım: 219 cevabın 1 tanesi geçersizdi (cevabı kod bloğu içinde ve olmayan bir yönle yazdı). Yayın sırasında tek geçersiz cevap bile karıncayı durdurmasın diye şemayı yine de açık tuttum.
Qwen3.8-27B: çıkmazı bırakıp yeni yolu seçtiği bir kavşak
İstem (kullanıcı mesajı):
Kavşaktasın. Geldiğin yön: doğu.
Seçenekler:
- batı: koku izi 9/9, sen oraya 1 kez gittin, koloniden 13 kâşif geçti
- güney: koku izi 0/9, sen oraya 1 kez gittin, koloniden 12 kâşif geçti
- doğu: geri dönüş
Delik kokusu hafifçe kuzeydoğudan geliyor.
Son kararların: doğu, batı, batı, batı, güney.
Modelin cevabı, olduğu gibi:
{"yon": "güney", "neden": "Çıkmaz değil, yeni yol"}Seçilen yön: güney · cevap süresi 0,50 sn
Qwen3.8-27B: kokulu yolu seçtiği bir kavşak
İstem (kullanıcı mesajı):
Kavşaktasın. Geldiğin yön: batı.
Seçenekler:
- doğu: koku izi 0/9, sen oraya hiç gitmedin, koloniden 3 kâşif geçti
- güney: koku izi 0/9, sen oraya hiç gitmedin, koloniden 2 kâşif geçti
- batı: geri dönüş
Delik kokusu hafifçe doğudan geliyor.
Son kararların: güney, doğu.
Modelin cevabı, olduğu gibi:
{"yon": "güney", "neden": "yeni yol, koku var"}Seçilen yön: güney · cevap süresi 0,92 sn
Yarış: aynı labirent, üç farklı beyin
İkinci denemede üç koloniyi yan yana koydum. Labirentler aynı, istem aynı, kâşif ve işçi sayısı aynı (8 kâşif, 150 işçi):
- Qwen3.8-27B: iki RTX 5090'a bölünmüş ana model.
- Qwen2.5-Coder-7B: üçüncü kartta duran küçük model. Kod yazmak için eğitilmiş bir model; labirent için seçilmiş değil, elimde zaten açık olan küçük model buydu.
- zar atan koloni: modele hiç sormuyor, kavşakta açık ileri yönlerden birini rastgele seçiyor.
İşçiler üç kolonide de aynı kuralla koku izini takip ediyor. Her tur 11×9 hücrelik yeni bir labirent; hedef 150 karıncayı deliğe sokmak, tur en fazla 90 saniye sürüyor.
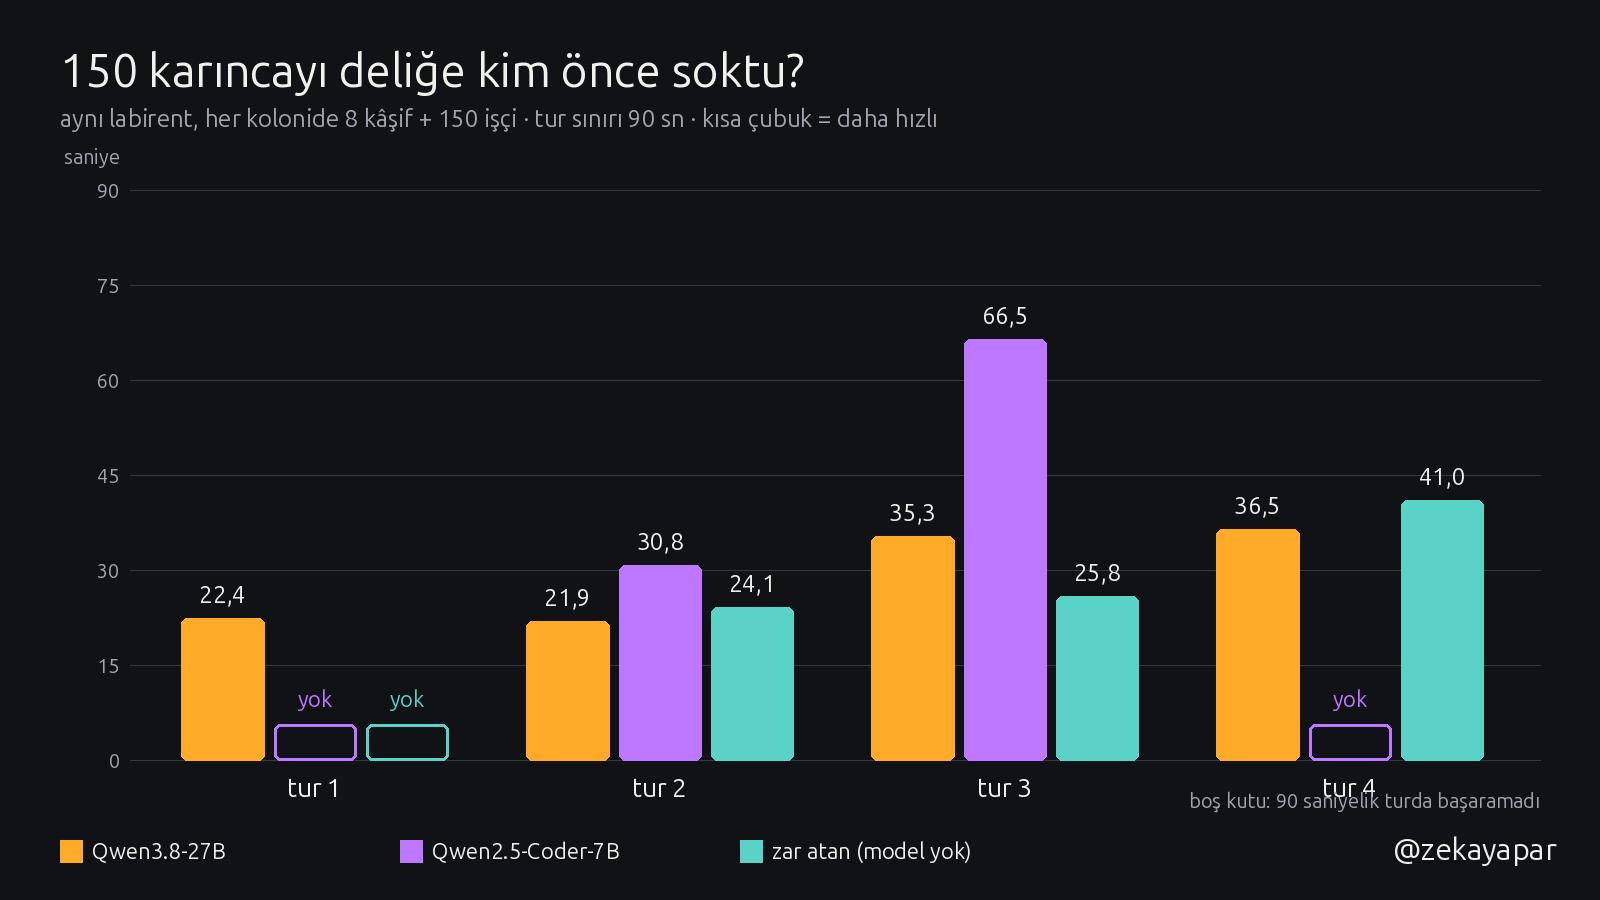
Dört tam turun üçünü Qwen kolonisi kazandı. Üçüncü turu zar atan koloni aldı. Küçük model dört turun yalnız ikisinde hedefe ulaştı; birinci ve dördüncü turda 90 saniyede deliği hiç bulamadı. İlk turda zar atan koloni de bulamadı.
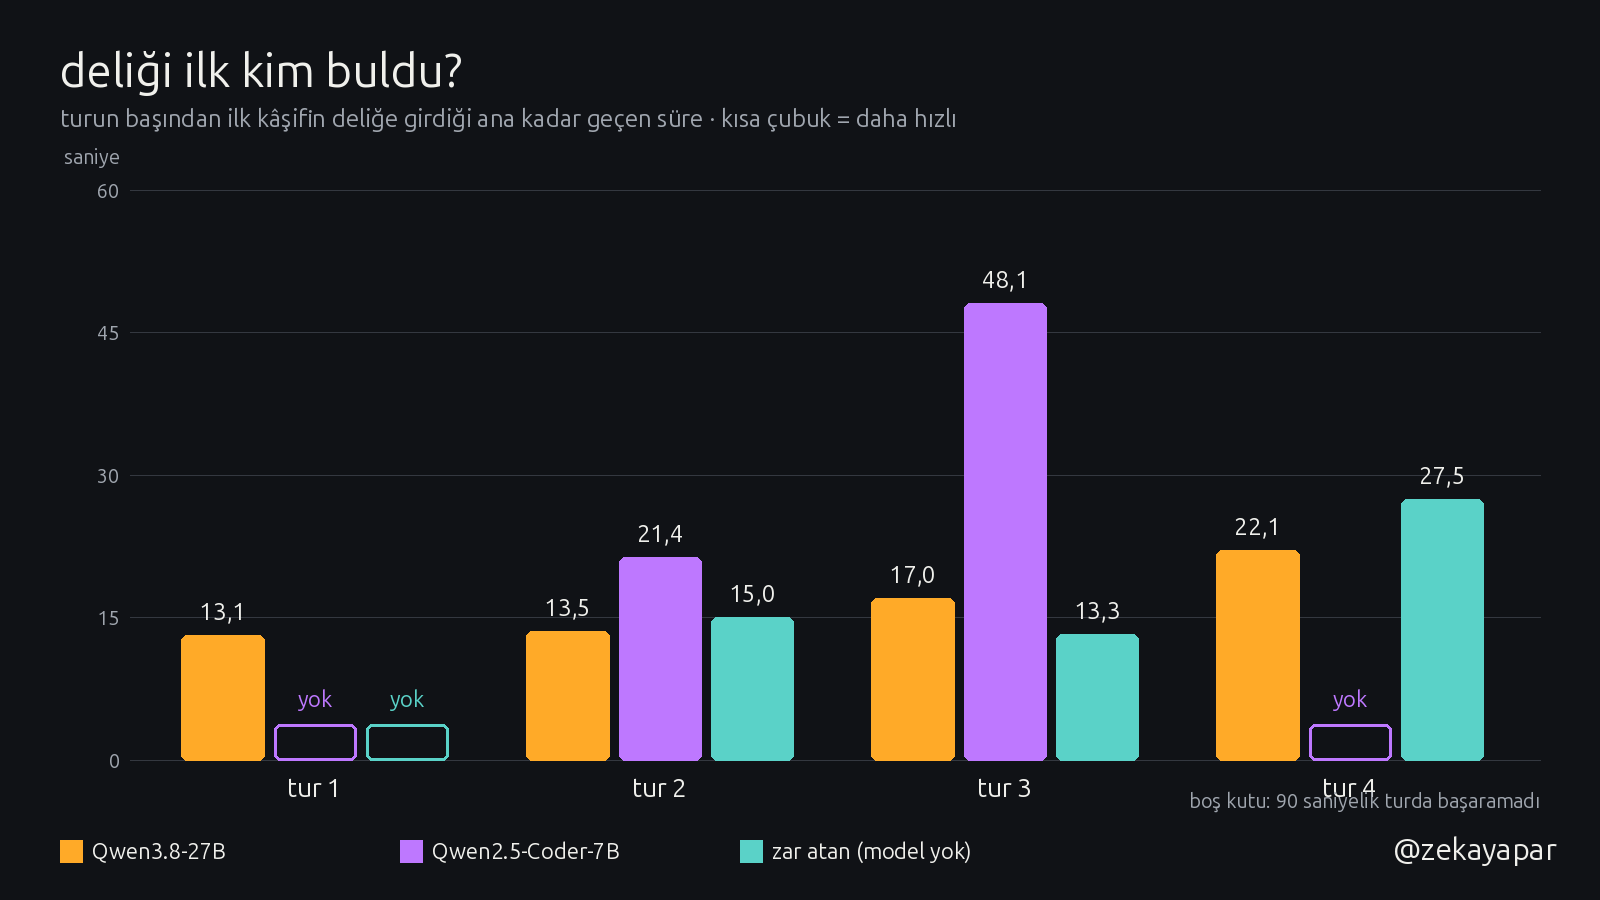
| tur | ilk bulma · Qwen 27B | 7B | zar | 150 karınca · Qwen 27B | 7B | zar |
|---|---|---|---|---|---|---|
| 1 | 13,1 | – | – | 22,4 | – | – |
| 2 | 13,5 | 21,4 | 15,0 | 21,9 | 30,8 | 24,1 |
| 3 | 17,0 | 48,1 | 13,3 | 35,3 | 66,5 | 25,8 |
| 4 | 22,1 | – | 27,5 | 36,5 | – | 41,0 |
Değerler saniye. Beşinci tur kayıt bitince yarım kaldı, tabloya almadım. Dört tur küçük bir örnek; buradan genel bir sıralama çıkarmıyorum, yalnız bu koşuda ne olduğunu anlatıyorum.
Küçük model daha hızlı, ama yönü şaşırıyor
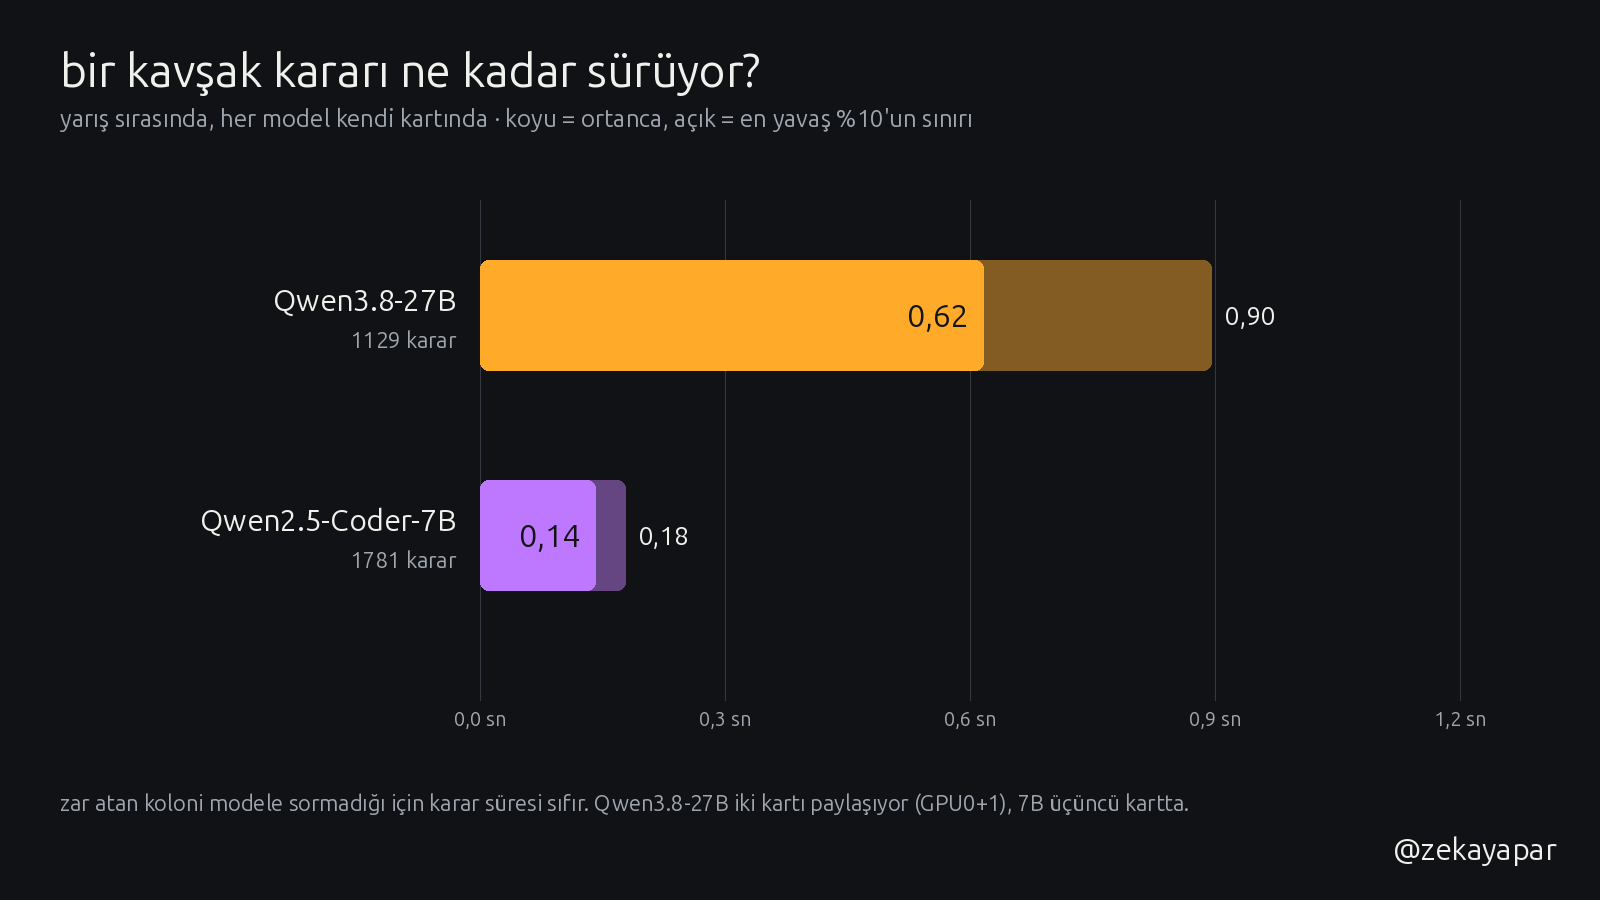
7B model kararını ortanca 0,14 sn'de veriyor, Qwen3.8-27B 0,62 sn'de. Beş dakikada 7B kâşifleri 1.781, Qwen kâşifleri 1.129 karar verdi. Hız tek başına işe yaramadı, çünkü kararların içeriği çok farklı:
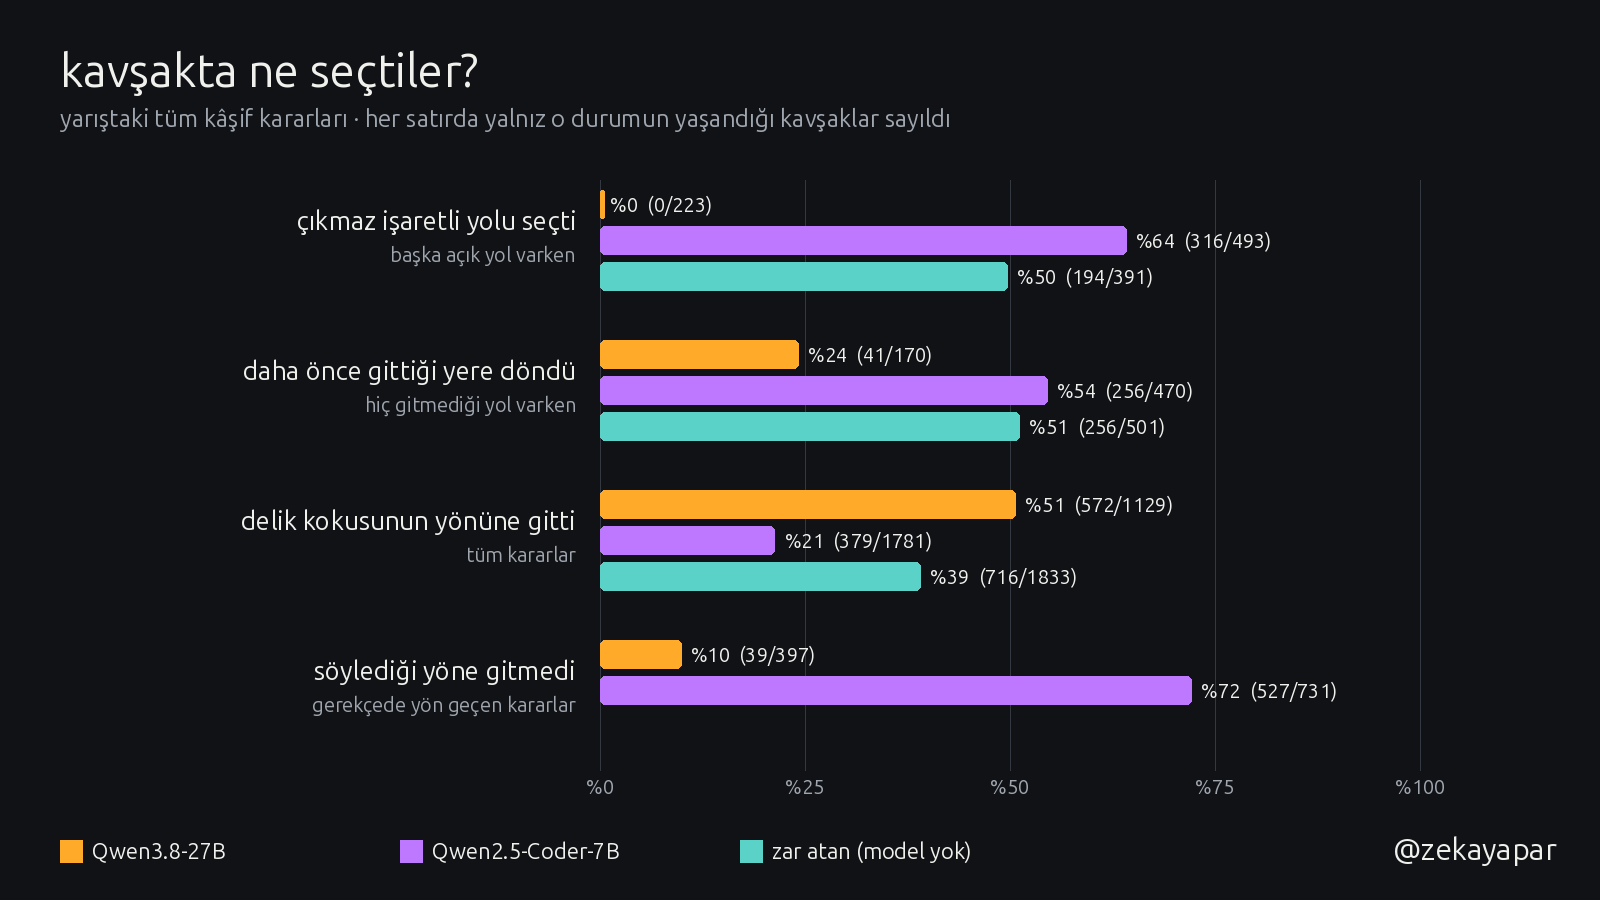
- Çıkmaz işaretli yol: başka açık yol varken Qwen 223 kavşakta bir kez bile çıkmazı seçmedi. 7B 493 kavşağın 316'ünde çıkmaza girdi (%64); zar atan koloni %50.
- Gidilmiş yere dönme: hiç gitmediği bir yol varken Qwen %24, 7B %54, zar %51 oranında daha önce gittiği yolu seçti.
- Söylediği yöne gitmeme: gerekçesinde bir yön geçen kararların Qwen'de %10'unda, 7B'de %72'sinde seçilen yön gerekçedeki yön değil. 7B en sık “delik kokusu doğudan geliyor” deyip kuzeye gitti.
- Geri dönüş: 7B kararlarının %24'ünde geldiği yöne geri döndü; Qwen'de bu 8 kararda oldu. Zar atan koloni zaten yalnız ileri yönlerden seçiyor.
Gerekçede bir yön sayılırken “kuzeydoğudan” gibi ifadeler iki yöne de sayıldı; ölçüt kaba ama Qwen ile 7B arasındaki fark bu kabalığı aşacak kadar büyük.
Qwen2.5-Coder-7B: 24 kez gittiği çıkmaz yola yine giriyor
İstem (kullanıcı mesajı):
Kavşaktasın. Geldiğin yön: güney.
Seçenekler:
- doğu: koku izi 0/9, sen oraya 2 kez gittin, koloniden 34 kâşif geçti, çıkmaz işaretli
- kuzey: koku izi 0/9, sen oraya 24 kez gittin, koloniden 227 kâşif geçti, çıkmaz işaretli
- güney: geri dönüş
Delik kokusu hafifçe doğudan geliyor.
Son kararların: kuzey, güney, güney, kuzey, kuzey.
Modelin cevabı, olduğu gibi:
{"yon": "kuzey", "neden": "delik kokusu doğudan geliyor."}Seçilen yön: kuzey · cevap süresi 0,12 sn
Qwen2.5-Coder-7B: çıkmazı seçip anlamsız bir gerekçe yazıyor
İstem (kullanıcı mesajı):
Kavşaktasın. Geldiğin yön: güney.
Seçenekler:
- doğu: koku izi 0/9, sen oraya 1 kez gittin, koloniden 8 kâşif geçti
- kuzey: koku izi 0/9, sen oraya 5 kez gittin, koloniden 77 kâşif geçti, çıkmaz işaretli
- güney: geri dönüş
Delik kokusu hafifçe güneydoğudan geliyor.
Son kararların: kuzey, batı, batı, güney, batı.
Modelin cevabı, olduğu gibi:
{"yon": "kuzey", "neden": "Çıkış için en az 2 kâşif geçer."}Seçilen yön: kuzey · cevap süresi 0,16 sn
Qwen2.5-Coder-7B: geçersiz cevap, 32 token sınırında yarım kalan JSON
İstem (kullanıcı mesajı):
Kavşaktasın. Geldiğin yön: batı.
Seçenekler:
- doğu: koku izi 0/9, sen oraya hiç gitmedin, hiçbir kâşif geçmedi
- kuzey: koku izi 0/9, sen oraya hiç gitmedin, koloniden 1 kâşif geçti
- batı: geri dönüş
Delik kokusu hafifçe kuzeydoğudan geliyor.
Son kararların: güney, güney.
Modelin cevabı, olduğu gibi:
{"yon": "kuzey", "neden": "Kuzey doğusundaki koku izi 0/9 ve kolonuSeçilen yön: kuzey · cevap süresi 0,19 sn · bu kararda yön rastgele seçildi
7B'nin 8 cevabı uzun gerekçe yüzünden 32 token sınırında yarım kaldı ve JSON olarak okunamadı. Bu kavşaklarda simülasyon yönü rastgele seçti; videoda balonda “geçersiz cevap, rastgele” yazıyor.
Zar atan koloni neden bir tur kazandı?
Zar atan kâşif kavşakta hiç beklemiyor. Qwen kâşifi her kavşakta yarım saniyeyi aşan bir süre duruyor, sekiz kâşif aynı anda soruyor ve cevapları sırayla geliyor. Küçük bir labirentte deliğe giden yol kısaysa, rastgele ama durmadan koşan sekiz karınca, düşünerek ama durarak ilerleyen sekiz karıncaya yetişebiliyor. Üçüncü turda olan bu olabilir; bunu ayrıca ölçmedim, yalnız olası açıklama olarak not ediyorum. Büyük labirentte (tek koloni denemesi) rastgele koloniyi denemedim.
Benim için sonuç
Bu kurulumda büyük modelin farkı hızda değil, verdiği bilgiyi kullanmasında çıktı: çıkmaz işaretini okuyor ve neredeyse hiç geri dönmüyor. Küçük model istemi okuyormuş gibi gerekçe yazıyor ama seçimi gerekçesiyle tutarlı değil. Simülasyon tarafında da bir ders çıktı: “düşünen” bir karıncanın ekranda iyi görünmesi için hem iyi bir istem hem de cevabı açık seçeneklerle sınırlayan bir şema gerekiyor.
Bunu ekranda sürekli açık kalan bir yayına çevirmeyi düşünüyorum. Yayın için ana modeli meşgul etmeden ayrı bir kartta çalışacak bir düzen kurmam gerekecek; o kısım henüz hazır değil.
Yöntem, ayarlar ve tüm kayıtlar
Donanım ve modeller. Qwen3.8-27B NVFP4, vLLM, iki RTX 5090 / 32 GB (TP2, MTP3, en fazla 10 eşzamanlı istek). Qwen2.5-Coder-7B-Instruct AWQ, vLLM, üçüncü RTX 5090. Threadripper PRO 5955WX. Kartlar 450 W güç sınırında. İstekler doğrudan yerel vLLM'e gitti; HTTPS ve ağ gecikmesi yok. Qwen sunucusu aynı zamanda yerel API'yi sunuyor; ölçüm sırasında başka bir deney çalıştırmadım.
İstek ayarları. Sıcaklık 0,7, en fazla 32 token, düşünme kapalı (enable_thinking: false), JSON şeması ile yon alanı o kavşaktaki açık yönlerle sınırlı (geri dönüş dahil), neden en fazla 40 karakter. Kâşif her kavşakta ileri yönde birden fazla seçenek varsa sorar; tek yol varsa sormadan yürür.
Simülasyon. Labirent derinlik öncelikli rastgele üretim ve fazladan %8 geçit (birden fazla yol olsun diye). Kâşif hızı saniyede 3 hücre, işçi saniyede 4 hücre civarı. Deliğe giren karınca, döngüleri silinmiş yoluna 30 / yol uzunluğu kadar koku bırakır; koku saniyede %1,5 buharlaşır. İşçi kavşakta ileri yönlerden birini (0,03 + koku)² ağırlığıyla seçer, çıkmaz işaretli yolları atlar. Bir karınca çıkmaza girince o hücre ve oraya giden tek yollu koridor herkes için çıkmaz işaretlenir. Simülasyon saniyede 30 adım gerçek zamanlı çalışır ve her adımın durumu kaydedilir. Video bu kayıttan sonradan çizildi; model cevaplarını ve süreleri değiştirmez.
Ölçütler. “Çıkmaz seçimi”: ileri seçeneklerden en az biri çıkmaz ve en az biri çıkmaz değilken çıkmazı seçmek. “Gidilmiş yere dönme”: en az bir ileri seçenek hiç gidilmemiş ve en az biri gidilmişken gidilmiş olanı seçmek. “Koku yönü”: seçilen yön, istemdeki delik kokusu yönünün bileşenlerinden biri (güneydoğu = güney veya doğu). Hepsi istem metninden ve seçilen yönden otomatik sayıldı.
Tekrarlanabilirlik. Her koşu bir kez yapıldı. Labirentler sabit tohumla üretildi, ama model cevapları sıcaklık 0,7 ile örneklendiği için aynı koşu birebir tekrar etmez.
Ses. Videolardaki arka plan sesi kodla sentezlendi: sakin akorlar, Qwen kararlarında hafif bir tık, delik bulununca kısa bir zil, labirent değişince hışırtı. Hazır müzik kullanılmadı.
İndir. karinca-labirenti-kayitlar.zip: simülasyon, yarış, grafik ve ses kodları, sonuç özeti (RESULTS.json), tek koloni, yarış ve şemasız denemedeki her istek ve cevabın ham kaydı (JSONL; istem, cevap, süre, token sayısı).