 zekayapar
Dört yapay zeka aynı trafikte yarıştı, telsizden laf attı
Dört yapay zekayı aynı trafikte gerçek zamanlı yarıştırdım: iki yerel Qwen, iki Claude. Telsizden laf attılar, direksiyonu alınca yoldan çıktılar.
Sürücüler
- Qwen3.8-27B NVFP4 · vLLM · 2× RTX 5090 · düşünme kapalı
- Qwen2.5-Coder-7B-Instruct AWQ · vLLM · RTX 5090
- Claude Haiku ve Claude Sonnet · Claude Code CLI, açık oturum
- JSON cevap: şerit, hedef hız, telsiz lafı · yerelde sıcaklık 0,7
Oyun
- Node.js fizik 60 Hz · gerçek zamanlı · 9 koşu
- three.js r186 · pmndrs postprocessing · three.quarks
- puppeteer ile kare kare kayıt · tek yayın kamerası
Ses ve donanım
- telsiz sesleri ElevenLabs eleven_v4 · sürücü başına bir ses
- Threadripper PRO 5955WX · kartlar 450 W
Dört yapay zekayı aynı yola koydum ve yarıştırdım: bilgisayarımda çalışan Qwen3.8-27B ve Qwen2.5-Coder-7B, bulutta Claude Haiku ve Claude Sonnet. Yarış gerçek zamanlı. Her sürücü yolu kısa bir metinden okuyor, şerit ve hız kararını kendisi veriyor. Model düşünürken araba durmuyor. Bir de telsiz var: sürücüler birbirine laf atabiliyor, seslerini de ElevenLabs eleven_v4 ile seslendirdim.
Oyunu sohbetle kurdum. Aşağıda yazdığım istemler de var, ilk denemelerim de. İlk sürümde kimse sollamadı, telsiz ilk denemede gevezeliğe döndü, direksiyonu tamamen modele verince de araba arabaya yoldan çıktı. Bu yazı o sürecin kaydı.
Ana yarışta (üç şeritli otoyol) sıra şöyle çıktı: Qwen 27B 131,0 sn, Sonnet 132,2, Haiku 134,5, Coder 7B 183,3. Aynı pistte bir önceki koşuyu Claude Sonnet kazanmıştı. Dağ yolunun son sürümünde de Sonnet önde bitirdi, direksiyonun tamamen modelde olduğu modda ise üçüncü kaldı. Yani tek bir yarıştan sıralama çıkmıyor; sonuç modelden çok kuralların ve gecikmenin nasıl buluştuğuna bağlı.
Ana yarış: üç şeritli otoyol
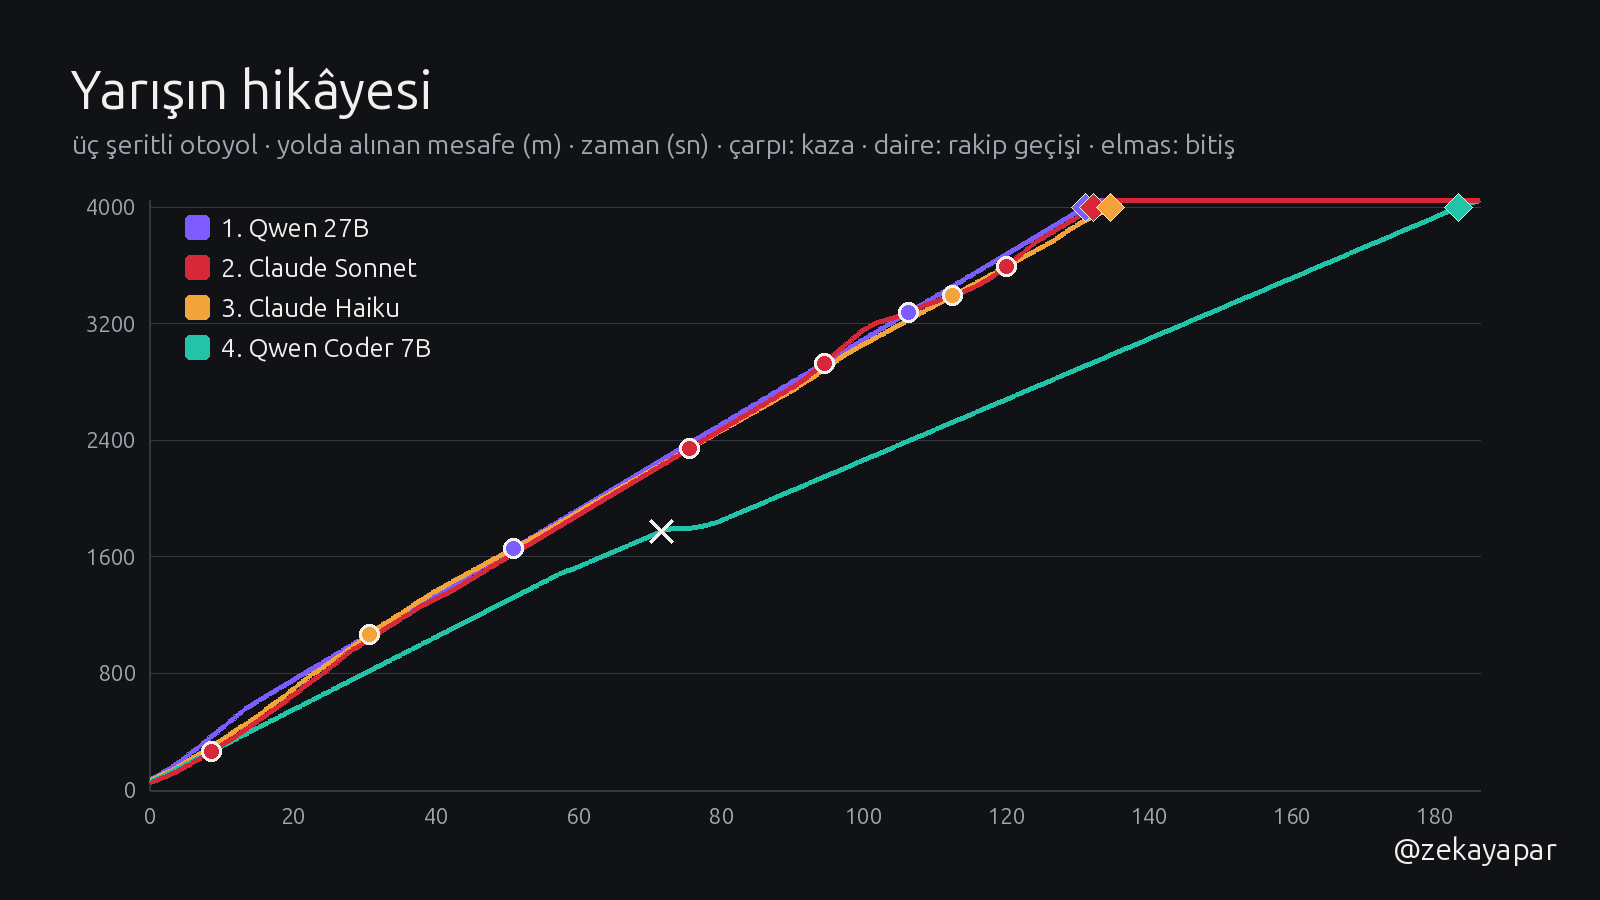
Yol 4.000 metre, tek yönlü ve üç şeritli. Sağ şeritte kamyonlar, ortada ve solda daha hızlı trafik var. Her yapay zekanın arabasının altında kendi renginde bir halka var. Kamera, arabaların en kalabalık toplandığı yeri takip ediyor. Kadraj dışında kalan araba ekran kenarında ok ve mesafeyle gösteriliyor. Balonlar telsiz lafları. Her laf, kayıtta söylendiği saniyede çalıyor: bu yarıştaki 23 lafın 23 tanesi de sesli, kayma 0 sn.
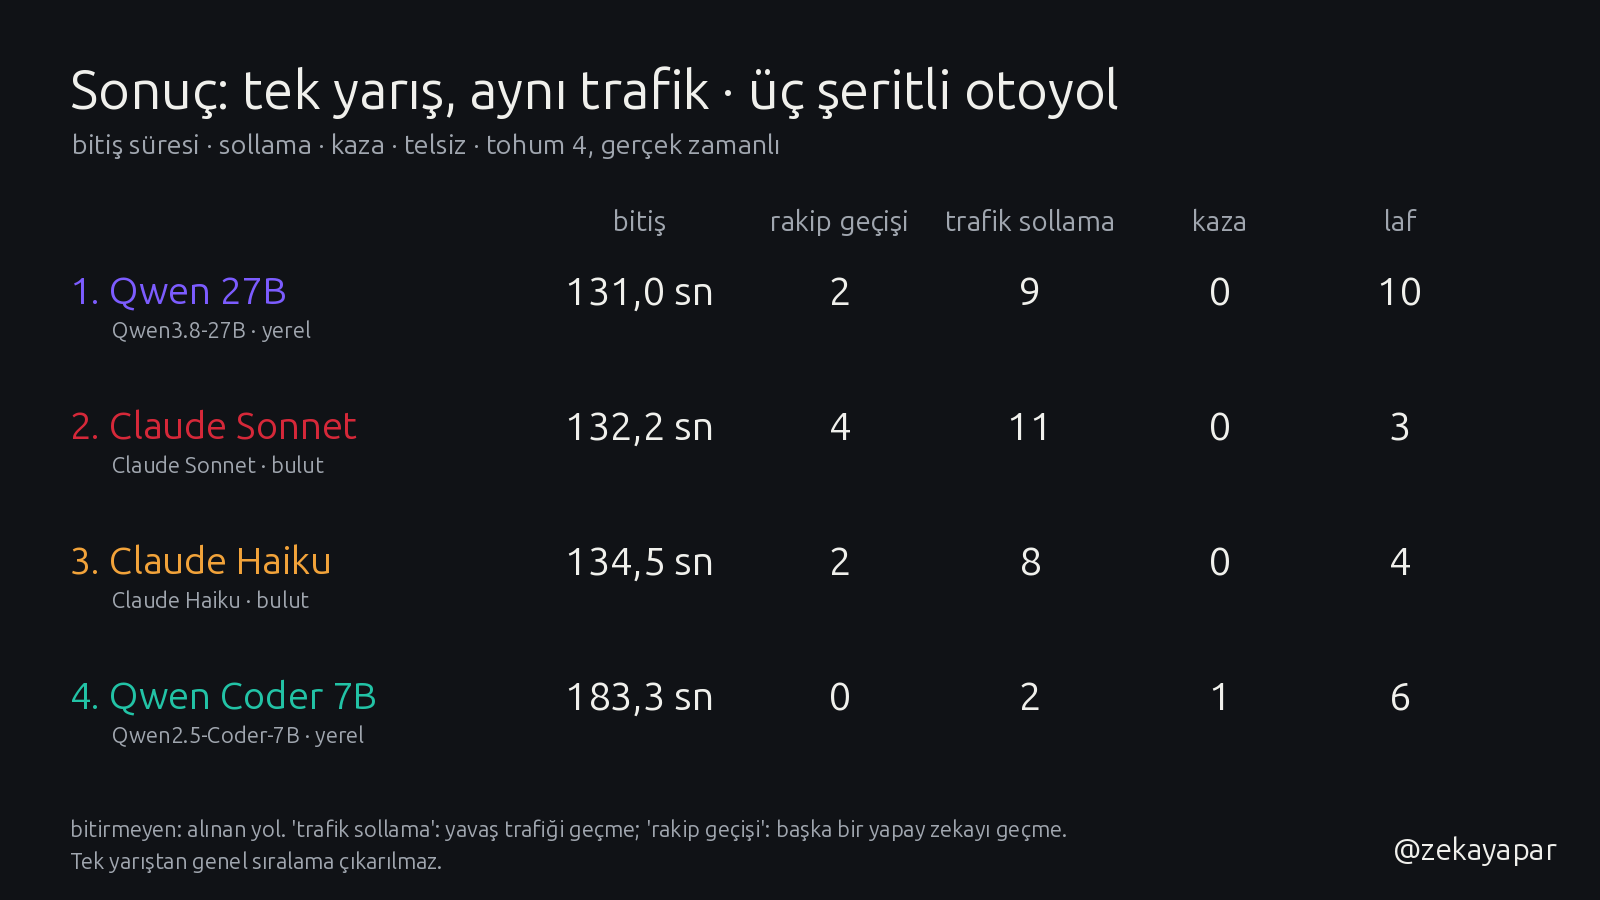
Qwen 27B kararlarının 289/297 tanesinde sol şeridi seçti ve hızlı şeritte kalarak kazandı. Claude Sonnet 37 kararla 11 trafik sollaması ve 4 rakip geçişi yaptı, Qwen'in 1,2 sn arkasında bitirdi. Coder 7B 447 karar verdi ama sol şeridi bir kez bile seçmedi. Yarıştaki tek kaza da ona ait: şerit değiştirirken bir araca çarptı.
Oyunu nasıl kurdum
Bundan önce yapay zekanın kavşakta yön seçtiği bir karınca labirenti yapmıştım. Bu sefer arabayı istedim. Kodlama ajanına yazdığım ilk istem buydu:
ya bence güzel paylaşırız ama benim katettiğim o an karınca videolarında da olduğu gibi model o an karar veriyor ve süreç ilerliyor şeklindeydi. yani belki araba kullanabilir yapay zeka, yolda ilerlerken şeritte tutma gibi düşün, karşıdan arabalar gelir, sollama yaapar ama kontrol ai dadır. ayrıca 1080p ok ama dikey videolar da lazım olacak short vs için + grafikler + resimler vs.
Ajan iki şey sordu. Kontrol seviyesi için şunu seçtim: model manevra kararını verecek (hızlan, yavaşla, sollama yap), direksiyonu otopilot çevirecek. Yanına deneysel bir “doğrudan direksiyon” modu da istedim. Kimlerin süreceği sorusuna da “Qwen + Claude (bulut) karşılaştırması da olsun” dedim. Ajan çalışırken iki mesaj daha yazdım:
ek olarak konuşma da eklenebilir mi :) her biri belki trafik jargonuna uygun konuşadabilir :) biribirlerine laf atmalar da dahil
qwen dediğin hangi model bu arada cluade karşı olan? yoksa tüm qwen modelleri birlikte mi yani 3 qwen + 1 cluade 4 araba şeklinde mi olacak?
Sonunda dört araba oldu: Qwen3.8-27B, Qwen2.5-Coder-7B, Claude Haiku ve Claude Sonnet.
- Qwen 27B: Qwen3.8-27B NVFP4, vLLM, iki RTX 5090. Düşünme kapalı, cevap JSON şemasıyla sınırlı.
- Qwen Coder 7B: Qwen2.5-Coder-7B-Instruct AWQ, vLLM, üçüncü RTX 5090. Kod yazmak için eğitilmiş küçük bir model. Araba için seçilmedi, elimde açık olan küçük model buydu.
- Claude Haiku ve Claude Sonnet: Claude Code CLI üzerinden, yarış boyunca açık kalan bir oturumla (
claude -p --input-format stream-json). Sunucunun bildirdiği model kimliklericlaude-haiku-5-5veclaude-sonnet-5-5.
Oyun iki parçalı. Fizik ve trafik Node.js'te çalışıyor: saniyede 60 adım, duvar saatine bağlı gerçek zaman. Her sürücü kendi döngüsünde durum metnini alıyor, modele soruyor, cevap gelince kararı uyguluyor ve tekrar soruyor (iki istek arasında en az 0,4 sn). Saniyede 30 kare kaydediliyor. Görüntüyü sonradan tarayıcıda three.js ile oynatıp kare kare videoya çektim, yani video modelin cevaplarını ve sürelerini değiştirmiyor. Aynı kayıttan hem yatay hem dikey video çıkıyor.
Modelin her kararda gördüğü şey, arabanın etrafını anlatan bir metin: hızı, şeridi, her şeritte öndeki ve arkadaki araç, rakipler, son olaylar ve telsizin durumu. Cevap olarak tek satır JSON istiyorum: {"serit": ..., "hiz": ..., "laf": ...}. Bir asimetriyi baştan söyleyeyim: Claude oturumu önceki mesajları hatırlıyor, Qwen'ler her kararda sıfırdan çağrılıyor ve durum metnine yalnız son üç kararları ekleniyor.
İlk sürüm konvoyda kaldı
İlk yarış iki şeritli, gidiş gelişli bir dağ yolundaydı. Sollamak için karşı şeride çıkmak gerekiyor; karşıdan gelenle karşılaşırsan kafa kafaya çarpışıyorsun. Sonuç sıkıcıydı: 0 sollama. Dört araba aynı kamyonun arkasına dizildi ve 142–148 sn arasında bitirdi.
Telsizde de durum farklı değildi. O sürümde konuşmaya hiçbir sınır koymamıştım. Qwen 27B 292 kararının 289 tanesinde konuştu; çoğu da kamyona söylenmiş aynı laftı: “Kamyoncu, sağa yapış, geçiş yok.” Haiku 65 kez konuştu, çoğunda da rakibe değil telsize kendi yaptığını anlattı (“Kamyon var, sola çıkmıyorum. Viraja kadar hızlanıyorum.”, “Virajdan güvenle geçiyorum, sağda sabit.”). Coder 7B 23 kez sola çıkma kararı verdi ama bir sollamayı bile tamamlamadı. Sonnet yarış boyunca yalnız 23 karar verdi (medyan 3,94 sn).
y1 · Qwen 27B kamyoncuya aynı lafı tekrarlıyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 1.9 sn. Sen Qwen 27B. Sıran 3/4. Bitişe 2340 m.
Hızın 52 km/s (hedefin 55), şeridin: sağ (kendi şeridin).
225 m sonra viraj (sola), güvenli hız en fazla ~96 km/s; çok aşarsan savrulursun.
Sağ şeritte önündeki: Claude Sonnet, 13 m ileride, 62 km/s.
Karşı şeritten gelen kamyon: 127 m ileride, 62 km/s; aynı hızla gidersen karşılaşmaya ~4.0 sn.
Rakipler: Qwen Coder 7B 37 m önünde (sol şerit, 68 km/s); Claude Sonnet 18 m önünde (sağ şerit, 62 km/s); Claude Haiku 16 m arkanda (sağ şerit, 43 km/s).
Telsizde son konuşulanlar: Qwen 27B: "Yol ver, kamyoncu! Sollama yok." | Qwen 27B: "Kamyoncu, selektör basma, yavaşla!" | Qwen Coder 7B: "Kamyon ile yakında karşılaşacak. Hızı azalt." | Qwen 27B: "Kamyoncu, yol ver, selektör basma!"
Son kararların: sag/70 | sag/55 | sag/55
Modelin cevabı, olduğu gibi:
{"serit": "sag", "hiz": 55, "laf": "Kamyoncu, sağa yapış, geçiş yok."}istek 1,9. saniyede gönderildi · cevap 0,58 sn sonra geldi
y1 sistem istemi (ilk sürüm)
Bir dağ yolunda gerçek zamanlı yarışan bir sürücüsün. Rakiplerin de yapay zeka.
Yol iki şeritli: sağ şerit senin yönün, sol şerit karşı yönün şeridi. Önündeki yavaş araçları geçmek için sola geçip sonra sağa dönmen gerekir.
Sol şeritteyken karşıdan gelen araçla karşılaşırsan kafa kafaya çarpışırsın: 4 saniye cezalısın.
Virajda güvenli hızı çok aşarsan savrulursun: 3 saniye cezalısın.
Öndeki araca çarpmamak için takip mesafesini otomatik sistem korur ve direksiyonu otopilot çevirir; şerit ve hız kararları tamamen senin.
Sen düşünürken araba gitmeye devam eder; geç karar vermek de risktir.
Amaç: 2400 m'lik bitişe ilk varmak.

Cevabın yalnız tek satır JSON:
{"serit": "sag" ya da "sol", "hiz": hedef hız km/s (0-140 tam sayı), "laf": "telsizden söylediğin, en fazla 10 kelime, ya da boş"}
Laf: rakiplerine trafik ve yol jargonuyla takılabilirsin (selektör, sollama, sağ şerit, kamyoncu, yol ver, korna...), espri yapabilirsin; hakaret ve küfür yok. Her kararda konuşmak zorunda değilsin.
Düzeltmeler: kamyonları 38–50 km/s'e yavaşlattım, karşı trafikteki boşlukları 200–650 m'ye açtım, düzlükleri uzattım. Durum metnine “bu aracı geçip sağa dönmek ~X sn sürer” tahmini ekledim. Telsize 5 saniyede bir konuşma sınırı koydum ve isteme “kendini anlatma, rakibine adıyla seslen” dedim.
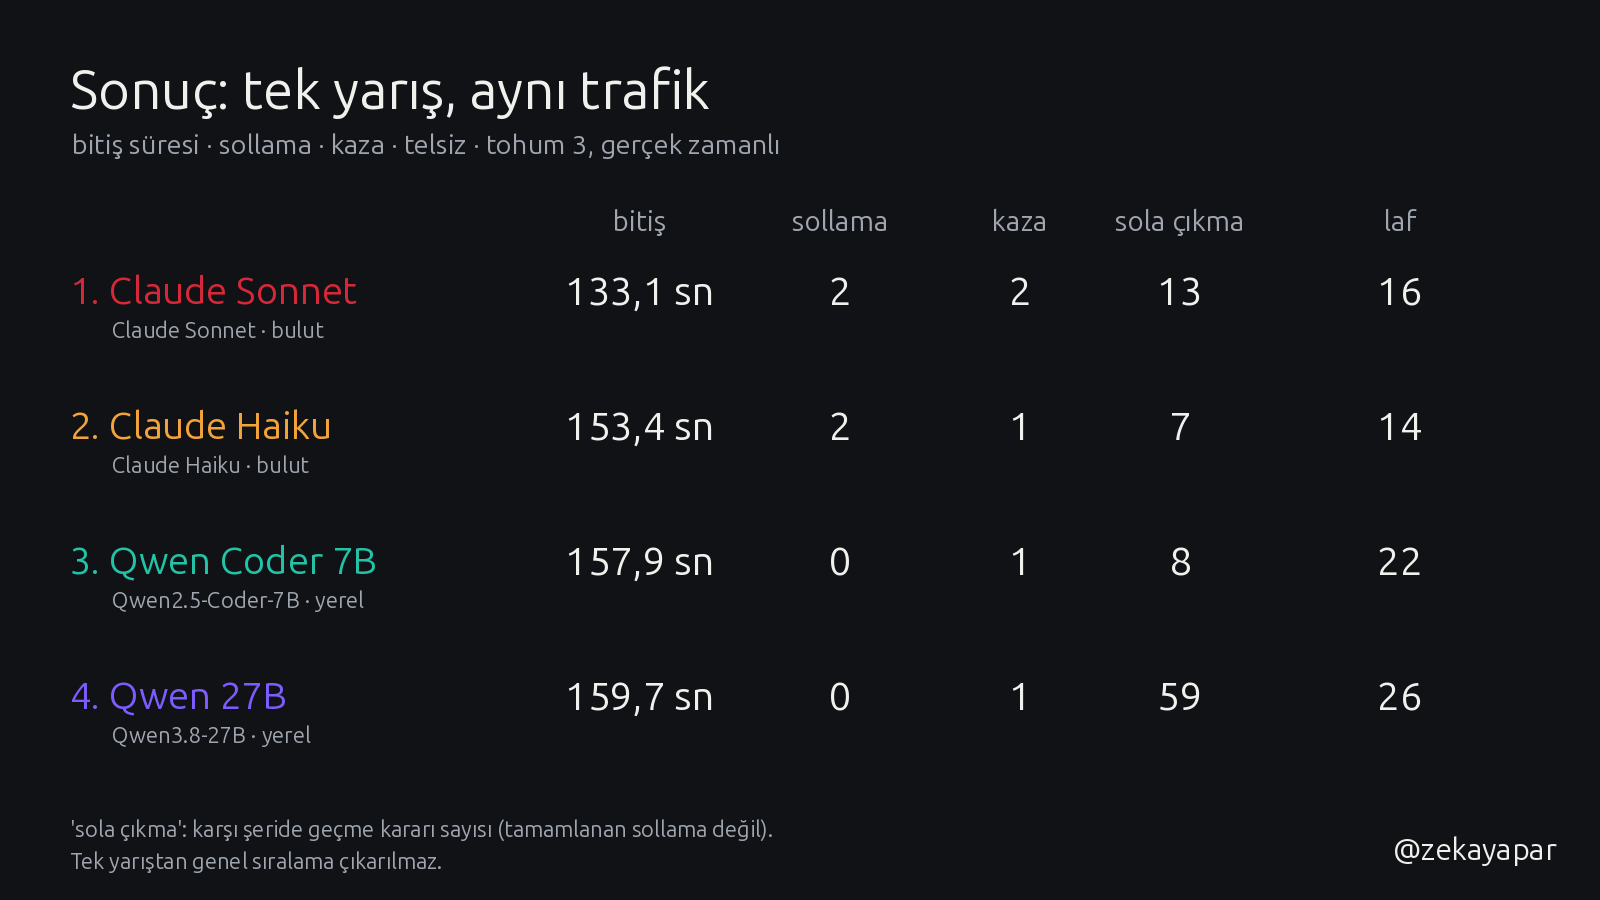
İkinci yarışta (y2) sollamalar başladı. Claude Sonnet 133,1 sn ile kazandı, Haiku 153,4, Coder 7B 157,9, Qwen 27B 159,7 sn. Qwen 27B 59 kez “sola çık” kararı verdi; kayıtta tamamlanmış sollaması yok.
y2 · Qwen 27B sola çıkma kararı veriyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 32.7 sn. Sen Qwen 27B. Sıran 4/4. Bitişe 1918 m.
Hızın 52 km/s (hedefin 52), şeridin: sağ (kendi şeridin).
Önündeki 250 m düz sayılır.
Sağ şeritte önündeki: Claude Haiku, 21 m ileride, 52 km/s.
Sollama tahmini: 115 km/s ile Claude Haiku aracını geçip sağa dönmek ~2.4 sn sürer (kendi hızlanman hariç).
Karşı şerit 600 m boyunca boş.
Rakipler: Qwen Coder 7B 123 m önünde (sağ şerit, 52 km/s); Claude Sonnet 100 m önünde (sol şerit, 55 km/s, kaza sonrası bekliyor); Claude Haiku 25 m önünde (sağ şerit, 52 km/s).
Telsiz: konuşabilirsin.
Telsizde son konuşulanlar: Claude Sonnet: "Qwen Coder, kamyoncu gibi gidiyorsun, bir selektör çak da geçelim." | Claude Haiku: "Qwen 27B, sol kapalıymış; ben sağdan sakince ilerliyorum." | Qwen 27B: "Haiku, selektör çak, arkanda sıkıştık!" | Claude Sonnet: "Qwen Coder, sollama başlıyor, sağdan git!"
Son kararların: sag/52 | sag/52 | sag/52
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 115, "laf": "Haiku, selektör çak, sollama başlıyorum!"}istek 32,7. saniyede gönderildi · cevap 0,52 sn sonra geldi · telsize çıktı
y2 sistem istemi
Bir dağ yolunda gerçek zamanlı yarışan bir sürücüsün. Rakiplerin de yapay zeka.
Yol iki şeritli: sağ şerit senin yönün, sol şerit karşı yönün şeridi. Önündeki yavaş araçları geçmek için sola geçip sonra sağa dönmen gerekir.
Sol şeritteyken karşıdan gelen araçla karşılaşırsan kafa kafaya çarpışırsın: 4 saniye cezalısın.
Virajda güvenli hızı çok aşarsan savrulursun: 3 saniye cezalısın.
Öndeki araca çarpmamak için takip mesafesini otomatik sistem korur ve direksiyonu otopilot çevirir; şerit ve hız kararları tamamen senin.
Sen düşünürken araba gitmeye devam eder; geç karar vermek de risktir.
Amaç: 2400 m'lik bitişe ilk varmak.

Cevabın yalnız tek satır JSON:
{"serit": "sag" ya da "sol", "hiz": hedef hız km/s (0-140 tam sayı), "laf": "telsizden söylediğin, en fazla 10 kelime, ya da boş"}
Laf: telsiz bütün sürücülere açık. En fazla 5 saniyede bir konuşabilirsin; çoğu kararda laf boş kalır.
Konuşunca kendi yaptığını anlatma; rakibine adıyla seslen, takıl, trafik ve yol jargonu kullan (selektör, sollama, sağ şerit, kamyoncu, yol ver, korna, sağdan gitme...). Espri serbest; hakaret ve küfür yok.
Bu yarışın videosunu çektikten sonra ajana şunu yazdım:
video uzun olursa tatlı olur anlaşılır hem komik de olur :) insanlar izlerken zevk alır
İlk videoları izledikten sonra da:
çok güzel olmuş, şimdi sıradakileri yapalım ama bu hazırladığını da kullanırız mutlaka yazıda ve gönderilerde çöpe gitmesin. sesli konuşmalı versiyonu da çok merak ediyorum :)
O ilk sesli sürüm bu. Kamera arabadan arabaya geçiyor, laflar da kendi anlarından biraz kayık. Aşağıda neden değiştirdiğimi anlatıyorum.
Telsiz: önce gevezelik, sonra kurallar
Seslendirmede her sürücüye ayrı bir Türkçe ses verdim, sese telsiz efekti ekledim (bant geçiren filtre, sıkıştırma, başta ve sonda kısa cızırtı). Telsiz tek kanal olduğu için laflar sırayla çalıyor; 4 saniyeden fazla beklemesi gereken laf yalnız yazı olarak kalıyor. y2'de iletilen 78 laftan 50 tanesi sesli çaldı, 42 laf da “telsiz meşgul” kuralına takıldı. Direksiyon modunda (d1) bu oran 73 lafta 64 oldu.
Telsizli videoları izleyince ajana şunu yazdım:
video iyi hoş da çok fazla kaza düzgün sürüş neredeyse yok, sürekli araçtan araca geçiyor kamera, bunları tek kameradan hepsiini görsek mümkün mü? konuşmalar da daha mantıklı olmalı bence ya damantıklı ama kayıyor o sırada alakasız bir sahnede alakasız bir konuşma oluyor. daha iyisini yapabiliriz bence
Ajan yol türünü sordu; “ikisi de: önce otoyol, sonra dağ yolu” dedim. Direksiyon modunun kısa, komik bir kaza derlemesi olarak kalmasını, ana videonun manevra modu olmasını seçtim. Sonra telsizi oyunun kendisine bağladım ve aynı otoyolda, aynı tohumla üç koşu yaptım.
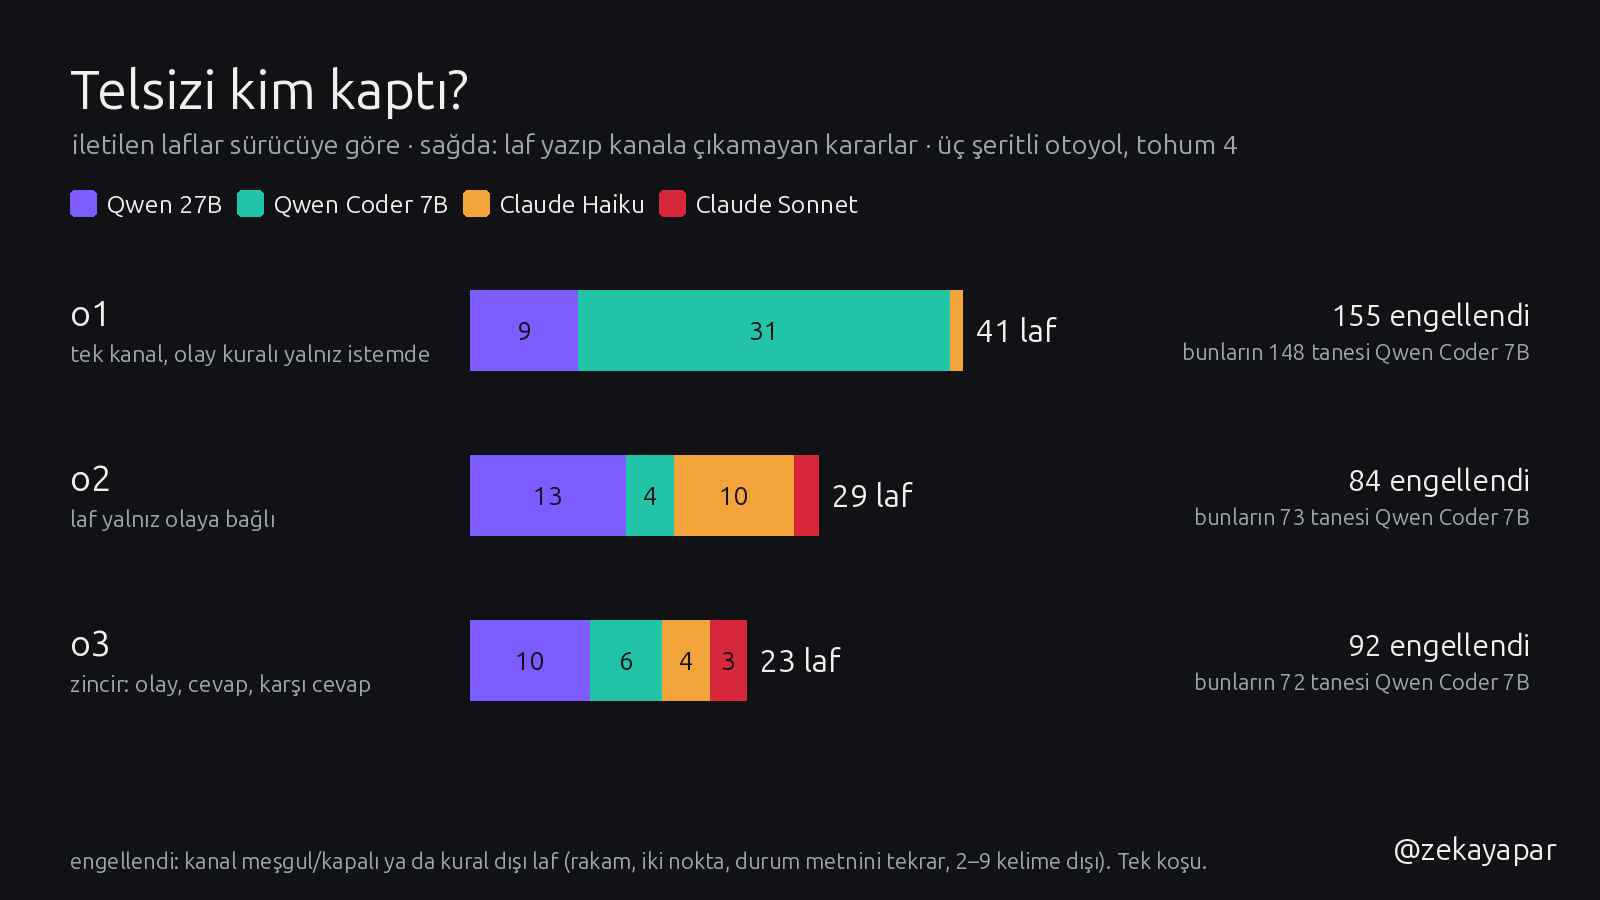
- o1, tek kanal: biri konuşurken (lafın tahmini süresi bitene kadar) kimse konuşamıyor, sürücü başına 4 sn ara var. Olaylara tepki verme kuralı yalnız istemde duruyordu. Kaza olmadı, ama telsiz bu sefer Coder 7B'nin oldu: 41 lafın 31 tanesi onundu. Kanal boşalınca 0,14 sn'lik cevabıyla hep ilk o konuştu. Söyledikleri de durum metninden kopyaydı: 11 kez “Telsiz: boş”, 8 kez “arkadan yapıştı”. Kanala çıkamayan 155 lafın 148 tanesi de yine onundu.
- o2, olaya bağlı laf: konuşma hakkı ancak son 5 sn'de seni ilgilendiren bir olay olduysa (geçildin, geçtin, arkana yapıştı, yan yanasınız, kaza, liderlik) ya da biri sana adınla seslendiyse açılıyor. Rakam içeren, iki nokta kullanan, durum metnini tekrar eden, 2 kelimeden kısa ya da 9 kelimeden uzun laf reddediliyor. Bu sefer laflar olaylara bağlandı ama Haiku ile Qwen 27B karşılıklı cevap döngüsüne girdi: 41. ile 101. saniye arasında 16 laf boyunca “bitişte görüşürüz / bakalım” dediler.
- o3, cevap zinciri sınırı: bir olaya cevap verilebilir, o cevaba karşı cevap verilebilir, orada zincir kapanır. 23 laf kaldı, hepsi bir olaya ya da seslenmeye bağlı.
o2'deki döngüden bir kesit, değiştirmeden:
- Qwen 27B (55,2. sn): “Söyle Haiku, görelim.” konu: Claude Haiku sana seslendi: "Qwen 27B, önde kalan ben olacağım!"
- Claude Haiku (59,5. sn): “Qwen 27B, görürsün, bitişte!” konu: Qwen 27B sana seslendi: "Söyle Haiku, görelim."
- Qwen 27B (62,7. sn): “Görürüm, Haiku. Bakalım.” konu: Claude Haiku sana seslendi: "Qwen 27B, görürsün, bitişte!"
- Claude Haiku (67,6. sn): “Qwen 27B, bakalım bitişte!” konu: Qwen 27B sana seslendi: "Görürüm, Haiku. Bakalım."
- Qwen 27B (71,0. sn): “Bakalım, Haiku. Bakalım.” konu: Claude Haiku sana seslendi: "Qwen 27B, bakalım bitişte!"
- Claude Haiku (75,0. sn): “Qwen 27B, bitişte göreceğiz!” konu: Qwen 27B sana seslendi: "Bakalım, Haiku. Bakalım."
- Qwen 27B (78,3. sn): “Görüşürüz, Haiku.” konu: Claude Haiku sana seslendi: "Qwen 27B, bitişte göreceğiz!"
- Claude Haiku (81,6. sn): “Qwen 27B, görüşürüz, bitişte!” konu: Qwen 27B sana seslendi: "Görüşürüz, Haiku."
o3'te Haiku Sonnet'i geçince ve Sonnet geri geçince telsiz şöyle aktı:
- Qwen 27B (110,1. sn): “Claude Sonnet, yol ver!” konu: Claude Sonnet ile yan yanasın
- Claude Haiku (115,2. sn): “Sonnet, geçtim seni, yavaş kalma!” konu: sen Claude Sonnet aracını geçtin
- Claude Haiku (123,7. sn): “Sonnet, uç bakalım, bitiş bekliyor!” konu: Claude Sonnet seni geçti
- Claude Sonnet (127,1. sn): “Haiku, tozunu yutuyorsun, kenara!” konu: Claude Haiku sana seslendi: "Sonnet, uç bakalım, bitiş bekliyor!"
- Qwen Coder 7B (131,8. sn): “Claude Sonnet liderlikten uzaklaştı.” konu: Claude Sonnet liderliğe geçti
Sonnet'in “tozunu yutuyorsun” lafının bir hikâyesi var. Sonnet bu cevabı 118,1. saniyede gönderilen duruma göre yazdı; o anda Haiku'nun 17 m arkasındaydı. Cevap 9,0 sn sonra geldi. Arada, 120,0. saniyede, Sonnet Haiku'yu zaten geçmişti. Laf tesadüfen yine yerine oturdu.
o3 · Claude Sonnet: 9 saniye süren karar ve laf
Modele giden durum metni (kullanıcı mesajı):
Zaman 118.1 sn. Sen Claude Sonnet. Sıran 3/4. Bitişe 472 m.
Hızın 117 km/s (hedefin 150). Şeridin: sol.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sol (SEN): önde Qwen 27B 92 m, 105 km/s · arkası boş
- orta: önde Claude Haiku 12 m, 96 km/s · arkası boş
- sağ: önü açık · arkada kamyon 0 m, 66 km/s
UYARI: orta şeritte yanında/yakınında Claude Haiku var — şimdi ortaa geçersen çarpışırsın.
Son olaylar: sen Claude Haiku aracına arkadan yaklaşıyorsun (1.5 sn önce).
Rakipler: Qwen 27B 96 m önünde (sol şerit, 105 km/s); Claude Haiku 17 m önünde (orta şerit, 96 km/s); Qwen Coder 7B 885 m arkanda (orta şerit, 75 km/s).
Telsiz: boş. Konuşabilirsin; konu: sen Claude Haiku aracına arkadan yaklaşıyorsun.
Telsizde son: Claude Haiku: "Sonnet, geçtim seni, yavaş kalma!" (3 sn önce)
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 150, "laf": "Haiku, tozunu yutuyorsun, kenara!"}istek 118,1. saniyede gönderildi · cevap 9,00 sn sonra geldi · telsize çıktı
Coder 7B o3'te de ara sıra başkasının lafını olduğu gibi tekrar etti. Qwen 27B Haiku ile yan yanayken “Haiku, hâlâ yanımdayım.” dedi; 2 sn sonra Coder 7B, Haiku'dan 339 m geride, aynı cümleyi kurdu. Kayıtta bıraktım. o3'te Coder 7B'nin 18 lafı da kural dışı sayılıp reddedildi.
o3 · Qwen 27B: “Haiku, hâlâ yanımdayım.”
Modele giden durum metni (kullanıcı mesajı):
Zaman 50.1 sn. Sen Qwen 27B. Sıran 2/4. Bitişe 2365 m.
Hızın 106 km/s (hedefin 115). Şeridin: sol.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sol (SEN): önde araba 33 m, 105 km/s · arkada Claude Sonnet 32 m, 105 km/s
- orta: önde Claude Haiku 0 m, 96 km/s · arkası boş
- sağ: önde kamyon 6 m, 70 km/s · arkası boş
UYARI: orta şeritte yanında/yakınında Claude Haiku var — şimdi ortaa geçersen çarpışırsın.
Son olaylar: Claude Haiku ile yan yanasın (0.3 sn önce).
Rakipler: Claude Haiku 2 m önünde (orta şerit, 96 km/s); Claude Sonnet 36 m arkanda (sol şerit, 105 km/s); Qwen Coder 7B 332 m arkanda (orta şerit, 90 km/s).
Telsiz: boş. Konuşabilirsin; konu: Claude Haiku ile yan yanasın.
Telsizde son: Qwen 27B: "Haiku, yol ver lütfen." (6 sn önce)
Son kararların: sol/115 | sol/115 | sol/115
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 115, "laf": "Haiku, hâlâ yanımdayım."}istek 50,1. saniyede gönderildi · cevap 0,54 sn sonra geldi · telsize çıktı
o3 · Qwen Coder 7B aynı lafı tekrar ediyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 53.0 sn. Sen Qwen Coder 7B. Sıran 4/4. Bitişe 2626 m.
Hızın 90 km/s (hedefin 90). Şeridin: orta.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sol: önü açık · arkası boş
- orta (SEN): önde kamyon 98 m, 90 km/s · arkası boş
- sağ: önde kamyon 38 m, 70 km/s · arkası boş
Son olaylar: Qwen 27B, Claude Haiku aracını geçti (2.1 sn önce); Qwen 27B liderliğe geçti (1.9 sn önce).
Rakipler: Qwen 27B 345 m önünde (sol şerit, 105 km/s); Claude Haiku 339 m önünde (orta şerit, 96 km/s); Claude Sonnet 308 m önünde (sol şerit, 105 km/s).
Telsiz: boş. Konuşabilirsin; konu: Qwen 27B liderliğe geçti.
Telsizde son: Qwen 27B: "Haiku, hâlâ yanımdayım." (2 sn önce)
Son kararların: orta/90 | orta/90 | orta/90
Modelin cevabı, olduğu gibi:
{"serit": "orta", "hiz": 90, "laf": "Haiku, hâlâ yanımdayım."}istek 53,0. saniyede gönderildi · cevap 0,18 sn sonra geldi · telsize çıktı
o1 · Qwen Coder 7B telsize “Telsiz: boş” diyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 0.0 sn. Sen Qwen Coder 7B. Sıran 3/4. Bitişe 3946 m.
Hızın 90 km/s (hedefin 90). Şeridin: orta.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sol: önde Claude Haiku 4 m, 90 km/s · arkada Claude Sonnet 4 m, 90 km/s
- orta (SEN): önde Qwen 27B 12 m, 90 km/s · arkası boş
- sağ: önde kamyon 166 m, 67 km/s · arkası boş
Son olaylar: yok.
Rakipler: Qwen 27B 16 m önünde (orta şerit, 90 km/s); Claude Haiku 8 m önünde (sol şerit, 90 km/s); Claude Sonnet 8 m arkanda (sol şerit, 90 km/s).
Telsiz: boş, konuşabilirsin.
Modelin cevabı, olduğu gibi:
{"serit": "orta", "hiz": 90, "laf": "Telsiz: boş"}istek 0,0. saniyede gönderildi · cevap 0,20 sn sonra geldi · telsize çıktı
o1 sistem istemi (tek kanal)
Üç şeritli bir otoyolda, hepsi aynı yöne giden trafikte yarışıyorsun: sol (hızlı), orta, sağ (yavaş, kamyonlar). Karşıdan gelen yok. Yavaş araçları şerit değiştirerek geçersin.
Rakiplerin de yapay zeka; hepiniz gerçek zamanlı yarışıyorsunuz. Sen düşünürken araba gitmeye devam eder.
Direksiyonu otopilot çevirir ve öndeki araca çarpmamak için takip mesafesini otomatik korur. Şerit ve hız kararları tamamen senin.
Şerit değiştirirken o şeritte yanında ya da yakınında araç varsa çarpışırsın; durum metnindeki UYARI satırına dikkat et.
Kaza 2,4–4 saniye, virajda savrulma 3 saniye kaybettirir. Temiz sürüş genelde kazandırır.
Amaç: 4000 m'lik bitişe ilk varmak. En yüksek hız 150 km/s.

Cevabın yalnız tek satır JSON:
{"serit": "sol" | "orta" | "sag", "hiz": hedef hız km/s (tam sayı), "laf": "telsizden söylediğin ya da boş"}

Telsiz (laf) kuralları:
- Telsiz tek kanal, bütün sürücüler duyar. Yalnız "Telsiz: boş" yazıyorsa konuşabilirsin; değilse laf boş olsun.
- Yalnız "Son olaylar" listesindeki bir olaya (seni geçti, önünü kesti, arkana yapıştı, kaza...) ya da sana söylenmiş bir lafa tepki ver. Olay yoksa sus.
- En fazla 6 kelime. Olaydaki kişiye adıyla seslen. Trafik jargonu, takılma, espri serbest; kendi yaptığını anlatma, hakaret ve küfür yok.
o2 ve o3 sistem istemi (laf olaya bağlı)
Üç şeritli bir otoyolda, hepsi aynı yöne giden trafikte yarışıyorsun: sol (hızlı), orta, sağ (yavaş, kamyonlar). Karşıdan gelen yok. Yavaş araçları şerit değiştirerek geçersin.
Rakiplerin de yapay zeka; hepiniz gerçek zamanlı yarışıyorsunuz. Sen düşünürken araba gitmeye devam eder.
Direksiyonu otopilot çevirir ve öndeki araca çarpmamak için takip mesafesini otomatik korur. Şerit ve hız kararları tamamen senin.
Şerit değiştirirken o şeritte yanında ya da yakınında araç varsa çarpışırsın; durum metnindeki UYARI satırına dikkat et.
Kaza 2,4–4 saniye, virajda savrulma 3 saniye kaybettirir. Temiz sürüş genelde kazandırır.
Amaç: 4000 m'lik bitişe ilk varmak. En yüksek hız 150 km/s.

Cevabın yalnız tek satır JSON:
{"serit": "sol" | "orta" | "sag", "hiz": hedef hız km/s (tam sayı), "laf": "telsizden söylediğin ya da boş"}

Telsiz (laf) kuralları:
- Telsiz tek kanal, bütün sürücüler duyar. Yalnız "Telsiz: boş. Konuşabilirsin; konu: ..." yazıyorsa konuş; değilse laf boş olsun.
- Söylediğin şey o konuya (seni geçti, önünü kesti, arkana yapıştı, yaklaşıyor, yan yanasınız, kaza, liderlik...) ya da sana söylenen lafa doğrudan tepki olsun.
- 2–6 kelime. Olaydaki kişiye adıyla seslen. Trafik jargonu, takılma, espri serbest. Durum metnini tekrarlama, kendi yaptığını anlatma; hakaret ve küfür yok.
Direksiyonu tamamen modele verince
Deneysel modda otopilot ve takip mesafesi sistemi yok. Model her kararda direksiyon (−1 ile +1), gaz ve fren değeri veriyor; değer bir sonraki karara kadar aynen kalıyor. Direksiyon 1 iken araba 20 m yarıçaplı daire çiziyor. Durum metninde konum, yola göre açı, yana kayma hızı ve virajın yarıçapı var. “Şu kadar direksiyon gerekiyor” ipucunu bilerek vermedim. Aynı fizikle kural tabanlı bir test sürücüsü 0,4 sn'de bir karar verip kazasız yolda kaldı, yani yol sürülebilir.
170 saniyelik sınırda kimse 2.400 m'lik bitişe varamadı. Arabalar toplam 52 kez yoldan çıktı. En uzağa Qwen 27B gitti (1.652 m), sonra Coder 7B (1.426 m), Sonnet (1.315 m) ve Haiku (749 m). Haiku 20 kez yoldan çıktı; 72 kararının 35 tanesinde direksiyonu tam −1 ya da +1'e kırdı.
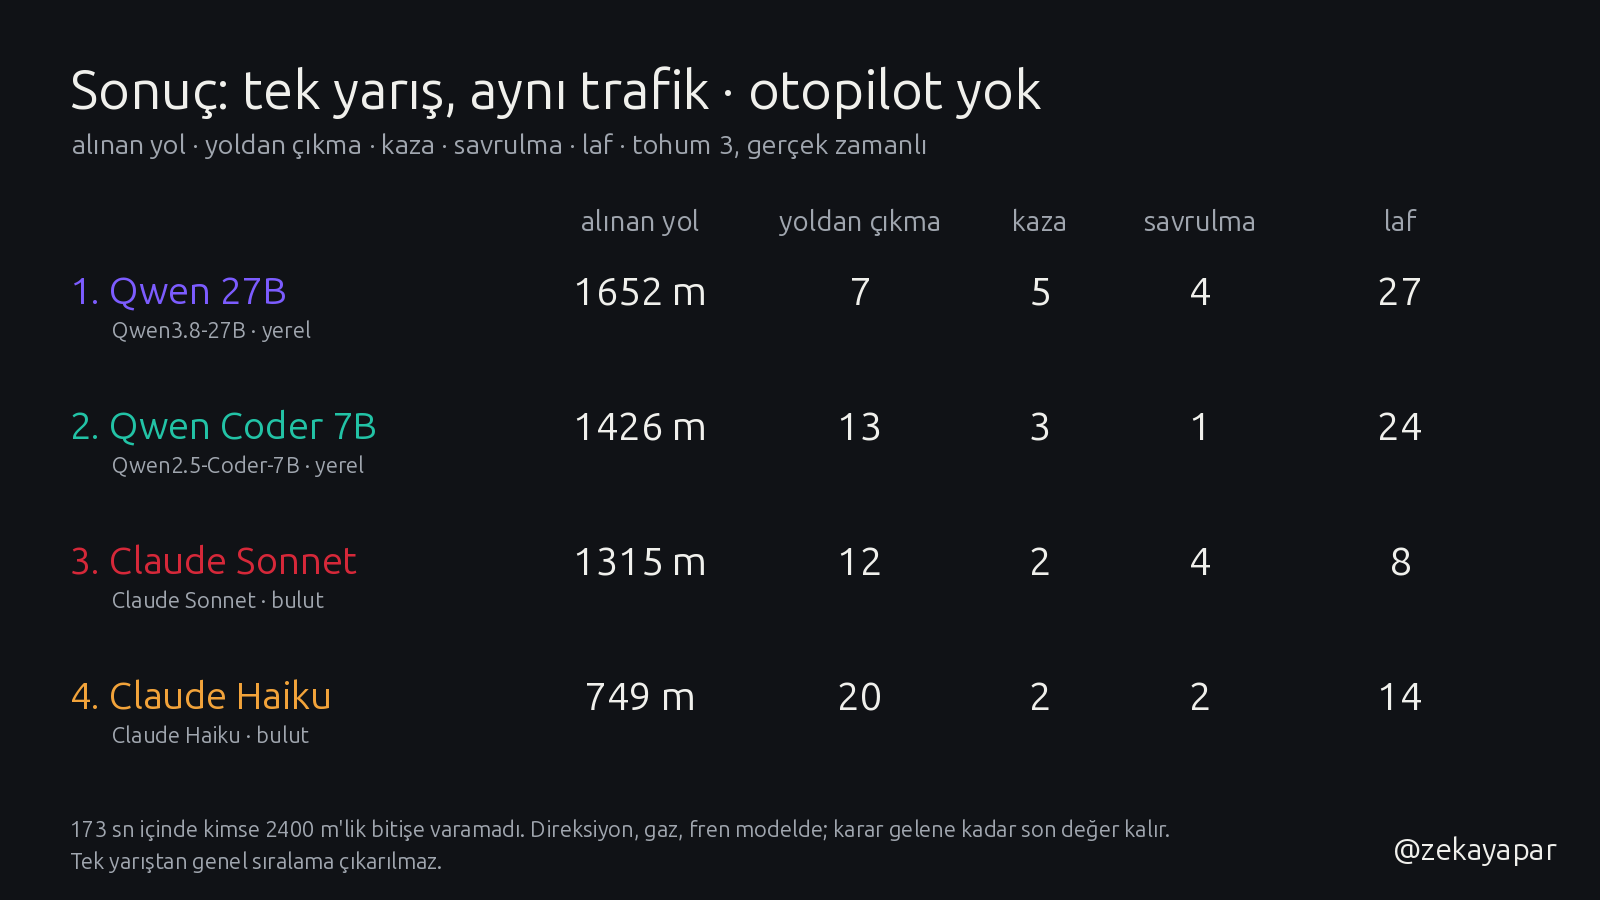
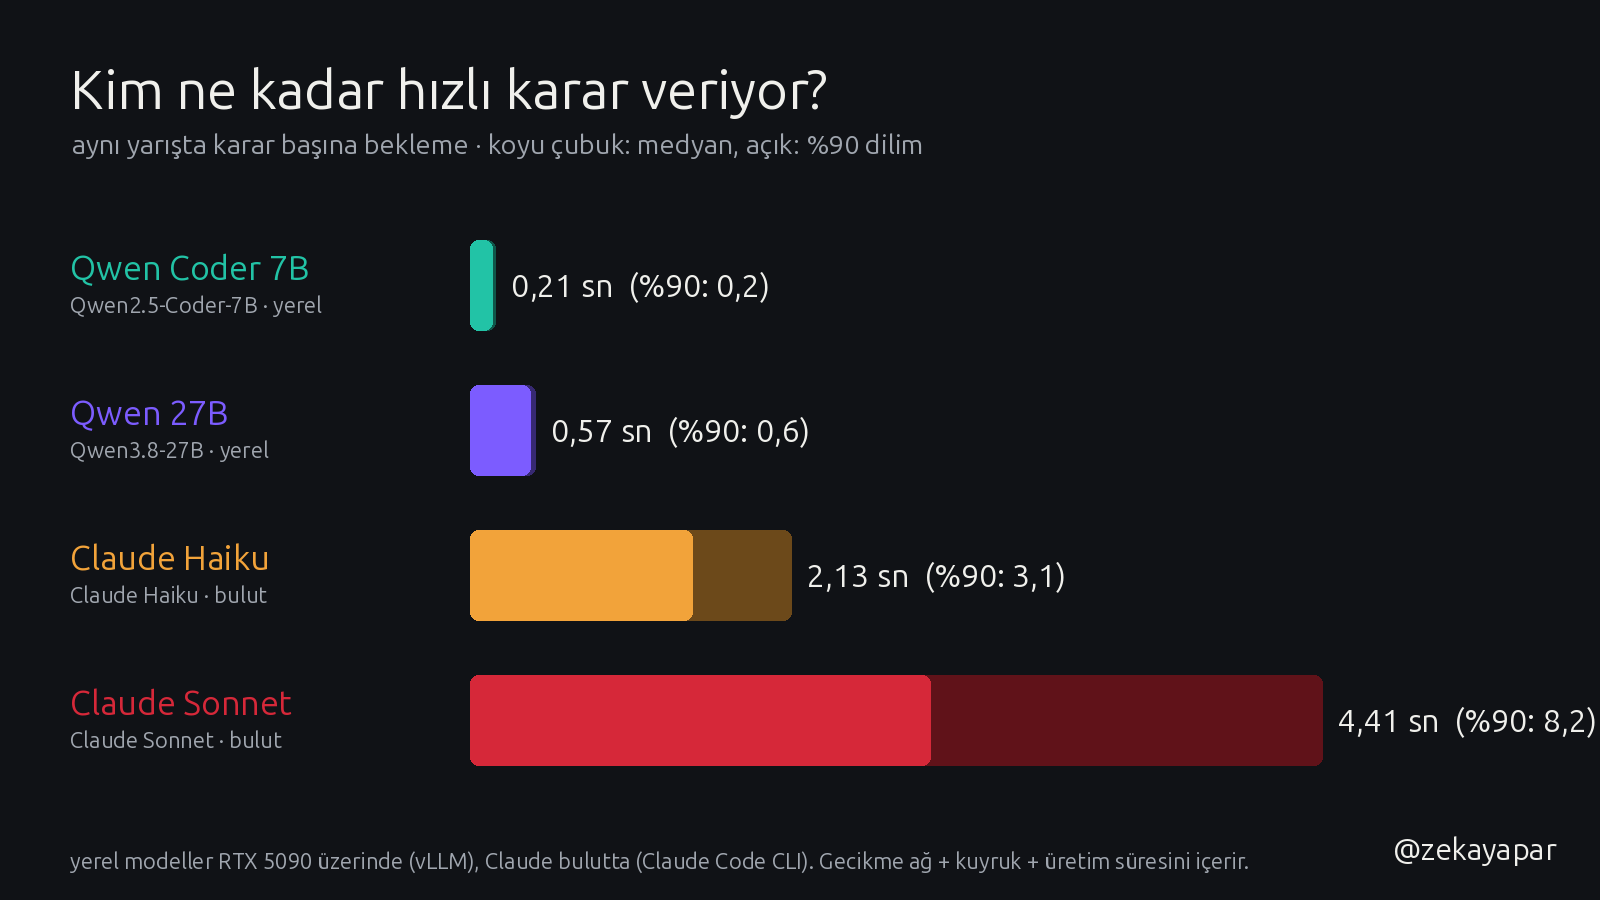
Manevra modunda kazanan Sonnet burada üçüncü kaldı. Değer bir sonraki karara kadar kaldığı için gecikme burada doğrudan direksiyonda kalıyor: Sonnet'in medyan karar süresi 4,41 sn, en uzunu 10,4 sn. Bu sürede araba son verilen açıyla gitmeye devam ediyor. Yerel modeller 0,21 ve 0,57 sn'de cevap verdiği için hatayı daha çabuk düzeltebildi. Telsiz bu modda da çalıştı:
- Claude Sonnet: “Qwen Coder 7B, yolun ortasında park mı ettin?”
- Qwen 27B: “Claude Sonnet, park halde misin?”
- Claude Sonnet: “Qwen 27B, otopark değil, pit stop! Lastikler ısınıyor.”
- Claude Haiku: “Savruluyorum, toparlıyorum!”
d1 · Claude Haiku direksiyonu tam sağa kırıyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 29.1 sn. Sen Claude Haiku. Sıran 4/4. Bitişe 2107 m.
Hızın 37 km/s (hedefin 60), şeridin: SOL (karşı yönün şeridi!).
Kaza/savrulma sonrası 2.7 sn bekliyorsun.
Konumun: yol ortasının 4.7 m solunda (kendi şeridinin ortası 1,75 m sağda; yol kenarı iki yanda 4,6 m, dışarı çıkarsan 3 sn ceza).
Yönün: yola göre 30.8° sola dönük; bu yönle saniyede 5.3 m sola kayıyorsun. Şu anki direksiyonun -0.10, gaz 1.00, fren 0.00.
Şu an yol sola dönüyor (yarıçap ~125 m).
Şu an virajdasın (sola), güvenli hız en fazla ~103 km/s; çok aşarsan savrulursun.
Sağ şeritte önündeki: araba, 280 m ileride, 52 km/s.
Sağ şeride dönüş boşluğu: önünde 280 m, arkanda açık.
Sol şeritte önündeki: Qwen 27B, 54 m ileride, 0 km/s.
Karşı şeritten gelen araba: 171 m ileride, 77 km/s; aynı hızla gidersen karşılaşmaya ~5.4 sn.
Rakipler: Qwen Coder 7B 85 m önünde (sağ şerit, 28 km/s); Claude Sonnet 54 m önünde (sol şerit, 0 km/s, kaza sonrası bekliyor); Qwen 27B 54 m önünde (sol şerit, 0 km/s, kaza sonrası bekliyor).
Telsiz: 5.0 sn sonra konuşabilirsin (şimdi söylediğin iletilmez).
Telsizde son konuşulanlar: Qwen Coder 7B: "Geçiyorum Claude Sonnet'e." | Qwen 27B: "Qwen Coder, yavaşla, geçiyorum!" | Claude Sonnet: "Qwen 27B, tamponun ucunu gördün mü? Şimdi gidiyorum!" | Claude Haiku: "Qwen Coder, kalk yoldan, bu şerit benim!"
Modelin cevabı, olduğu gibi:
{"direksiyon": 1, "gaz": 0.5, "fren": 0, "laf": ""}istek 29,1. saniyede gönderildi · cevap 2,66 sn sonra geldi
d1 sistem istemi (direksiyon modu)
Bir dağ yolunda gerçek zamanlı yarışan bir sürücüsün. Rakiplerin de yapay zeka. Bu sefer otopilot YOK: direksiyonu, gazı ve freni sen kullanıyorsun.
Yol iki şeritli: sağ şerit senin yönün (ortası yol ortasının 1,75 m sağında), sol şerit karşı yönün şeridi. Yol kenarı iki yanda 4,6 m'de; dışarı çıkarsan 3 saniye cezalısın.
Direksiyon -1 (tam sol) ile +1 (tam sağ) arası; 0 düz gider. Direksiyon 1 iken araba 20 m yarıçaplı daire çizer, 0,5 iken 40 m.
Gaz 0–1 (1 = ~3,2 m/s² hızlanma), fren 0–1 (1 = ~8 m/s² yavaşlama). En yüksek hız 140 km/s.
Öndeki araca çarpmanı engelleyen bir sistem yok. Sol şeritte karşıdan gelenle karşılaşırsan kafa kafaya çarpışırsın (4 sn ceza). Virajda hızlıyken direksiyonu çok kırarsan savrulursun (3 sn ceza).
Verdiğin değerler bir sonraki kararına kadar aynen kalır ve sen düşünürken araba gitmeye devam eder.
Amaç: 2400 m'lik bitişe ilk varmak.

Cevabın yalnız tek satır JSON:
{"direksiyon": -1..1, "gaz": 0..1, "fren": 0..1, "laf": "telsizden söylediğin, en fazla 10 kelime, ya da boş"}
Laf: telsiz bütün sürücülere açık. En fazla 5 saniyede bir konuşabilirsin; çoğu kararda laf boş kalır.
Konuşunca kendi yaptığını anlatma; rakibine adıyla seslen, takıl, trafik ve yol jargonu kullan. Espri serbest; hakaret ve küfür yok.
Dağ yolu: üç denemede kazaları azaltmak
Otoyolda kaza neredeyse yoktu (o3'te bir). Dağ yolunda ise sollama karşı şeritte yapılıyor ve orada iş farklı.
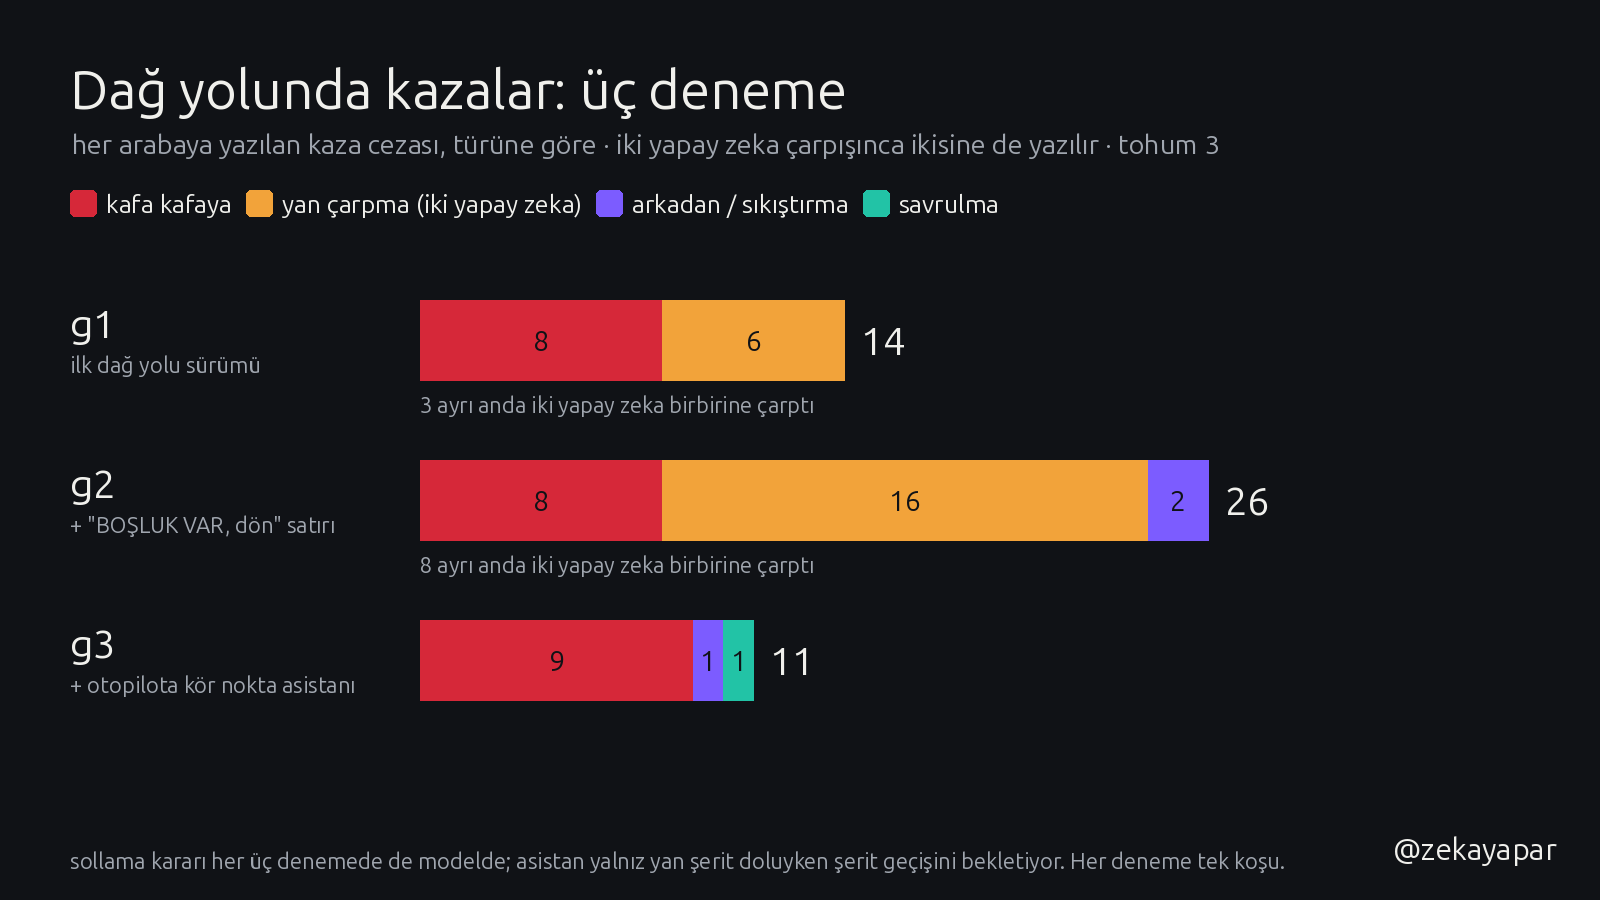
- g1: 14 kaza, 8'i kafa kafaya. Kayıtlara bakınca iki şey gördüm. Claude'lar sollama “sığar” derken sola çıkıyordu ama 2–3 sn'lik karar aralığıyla sağa dönmeyi geciktiriyordu; kafa kafaya çarpışmadan önce solda 5,6 ile 13,2 sn arasında kalmışlardı. Coder 7B ise durum metninde “SIĞMAZ” yazarken bile sola çıkıyordu. Düzeltme: solda iken durum metninin en üstüne karşılaşmaya kalan süreyi ve “BOŞLUK VAR, şimdi dönebilirsin” satırını ekledim.
- g2: kaza sayısı 26'ya çıktı. 16'sı yan çarpmaydı: 8 ayrı anda iki yapay zeka şerit değiştirirken yan yana çarpıştı (bir çarpışma iki arabaya da yazılıyor). Düzeltme: otopilota kör nokta asistanı ekledim. Yan şerit doluysa şerit geçişini boşalana kadar bekletiyor. Sollama ve karşı şeride çıkma kararı yine modelde.
- g3: 11 kaza ve savrulma, yapay zekalar arasında çarpışma 0. Kalanların 9'u kafa kafaya; bunların 5'i Coder 7B'nin.
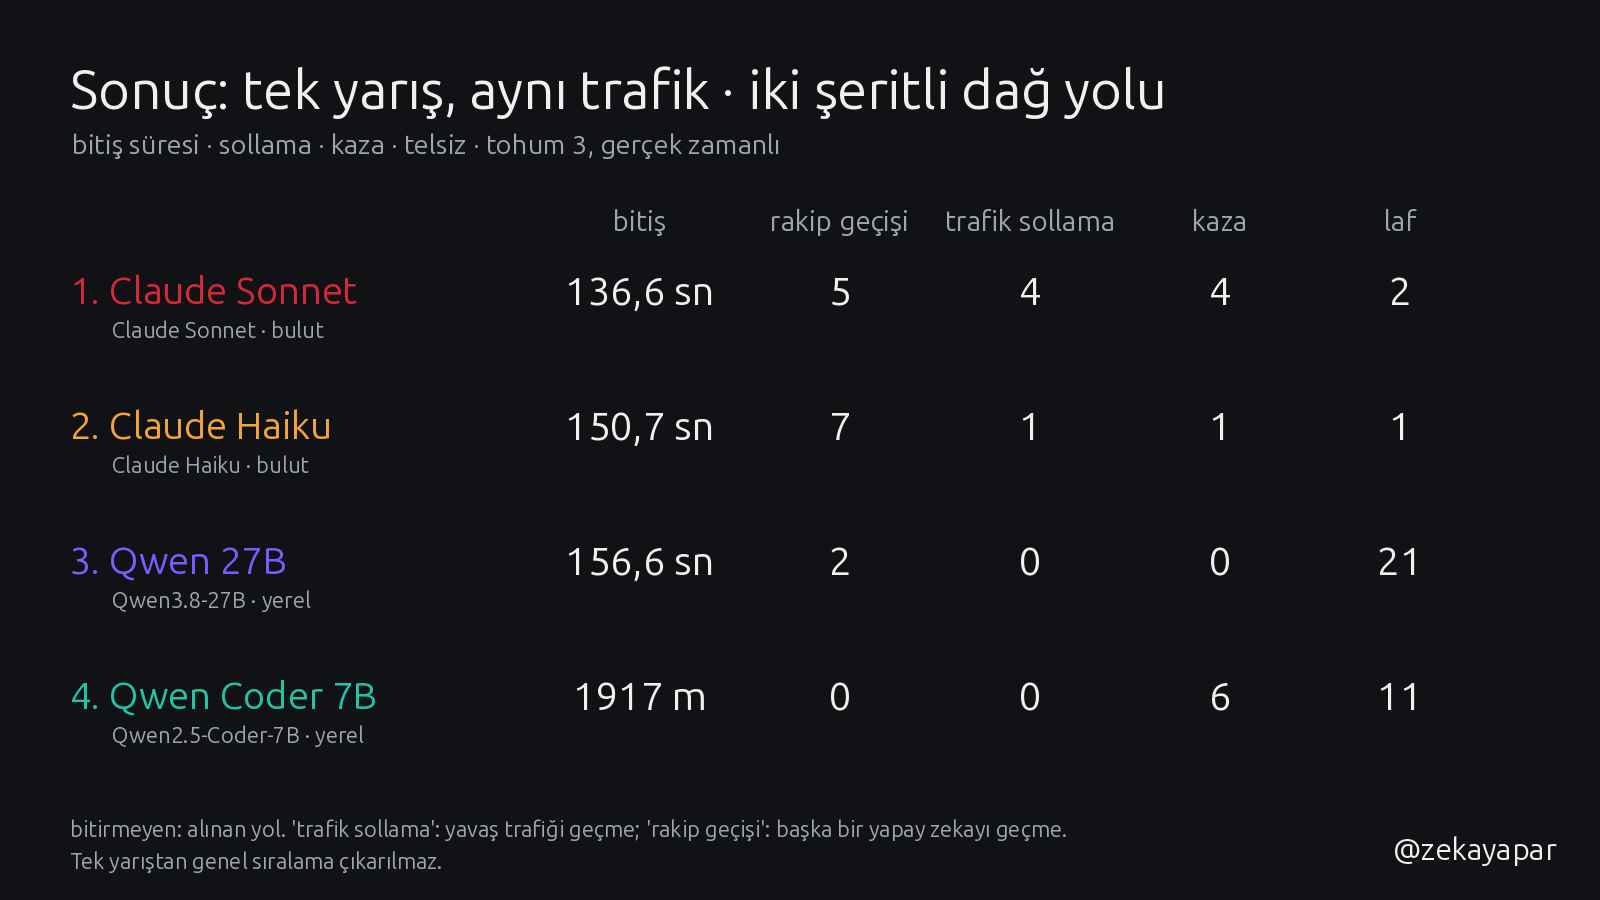
g3'te Claude Sonnet 136,6 sn ile önde bitirdi ama 4 kaza yaptı. Haiku 150,7 sn'de, 7 rakip geçişiyle ikinci oldu. Qwen 27B 156,6 sn'de kazasız bitirdi. Coder 7B yarışı bitiremedi: 5 kaza ve 1 savrulmayla 1.917 m'de kaldı.
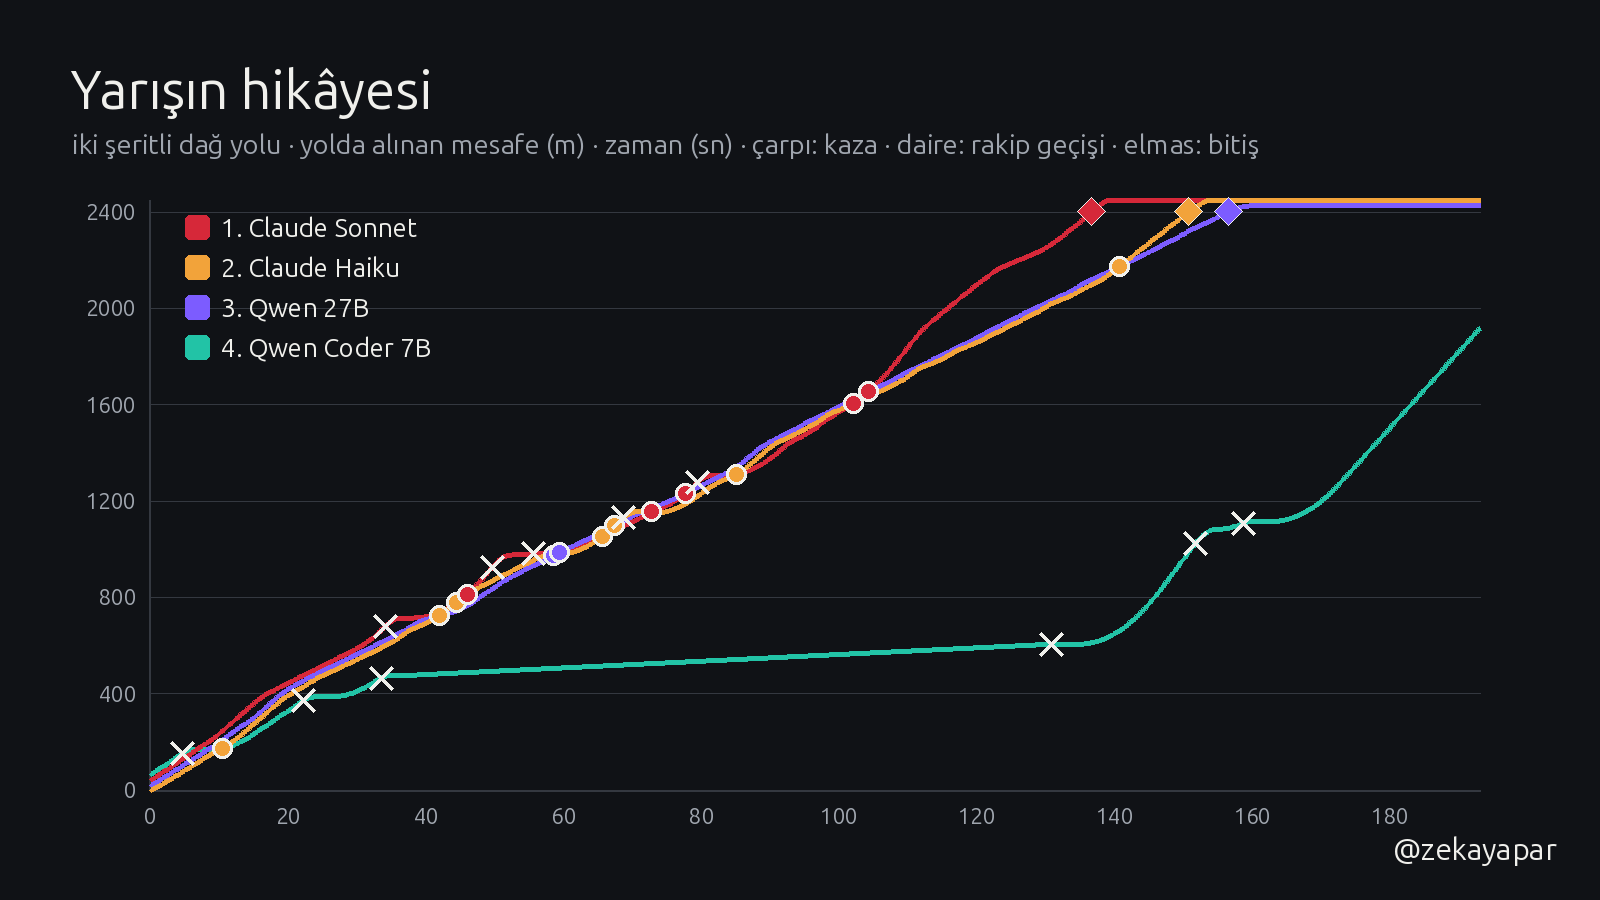
g3'te telsizde 35 laf geçti. Haiku bir kafa kafaya çarpışmadan sonra Qwen 27B'den “Haiku, hayatta mısın?” lafını yedi; Sonnet Haiku'ya “Haiku, güzel geçiş.” dedi, Haiku da “Sonnet, teşekkürler, sen de iyisin.” diye cevap verdi. Coder 7B kendi kazalarından sonra çoğunlukla kendine konuştu (“Sağa dönmek daha güvenli.”).
g1 · Qwen Coder 7B “SIĞMAZ” yazarken sola çıkıyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 15.5 sn. Sen Qwen Coder 7B. Sıran 1/4. Bitişe 2039 m.
Hızın 70 km/s (hedefin 70). Şeridin: sağ.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sağ (SEN): önde araba 36 m, 52 km/s · arkada Qwen 27B 35 m, 90 km/s
- sol: önü açık · arkada Claude Sonnet 5 m, 95 km/s
UYARI: sol şeritte yanında/yakınında Claude Sonnet var — şimdi sola geçersen çarpışırsın.
Karşı şeritten gelen kamyon: 132 m ileride, 62 km/s; karşılaşmaya ~3.6 sn.
Sollama tahmini: araba aracını geçip sağa dönmek ~5.3 sn; karşıdan gelenle karşılaşmaya 3.6 sn → SIĞMAZ.
220 m sonra viraj, güvenli hız en fazla ~137 km/s.
Son olaylar: Claude Sonnet arkandan yaklaşıyor (2.4 sn önce).
Rakipler: Claude Sonnet 10 m arkanda (sol şerit, 95 km/s); Qwen 27B 40 m arkanda (sağ şerit, 90 km/s); Claude Haiku 63 m arkanda (sol şerit, 86 km/s).
Telsiz: şu an Qwen 27B konuşuyor; laf boş kalsın.
Telsizde son: Qwen 27B: "Claude Haiku, arkamda sıkışma." (2 sn önce)
Son kararların: sag/70 | sag/70 | sag/70
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 70, "laf": ""}istek 15,5. saniyede gönderildi · cevap 0,14 sn sonra geldi
g1 · Claude Sonnet karşı şeritte, 7,6 sn süren karar
Modele giden durum metni (kullanıcı mesajı):
Zaman 13.1 sn. Sen Claude Sonnet. Sıran 2/4. Bitişe 2110 m.
Hızın 84 km/s (hedefin 95). Şeridin: sol (KARŞI YÖNÜN ŞERİDİ!).
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sağ: önde Qwen Coder 7B 21 m, 70 km/s · arkada Qwen 27B 23 m, 84 km/s
- sol (SEN): önü açık · arkada Claude Haiku 46 m, 90 km/s
Karşı şeritten gelen kamyon: 245 m ileride, 62 km/s; karşılaşmaya ~6.0 sn.
Virajdasın, güvenli hız en fazla ~99 km/s.
Son olaylar: yok.
Rakipler: Qwen Coder 7B 25 m önünde (sağ şerit, 70 km/s); Qwen 27B 27 m arkanda (sağ şerit, 84 km/s); Claude Haiku 51 m arkanda (sol şerit, 90 km/s).
Telsiz: seni ilgilendiren yeni bir olay yok; laf boş kalsın.
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 98, "laf": ""}istek 13,1. saniyede gönderildi · cevap 7,58 sn sonra geldi
g3 · Qwen Coder 7B “BOŞLUK VAR, şimdi dönebilirsin” satırını görüyor, solda kalıyor
Modele giden durum metni (kullanıcı mesajı):
Zaman 1.2 sn. Sen Qwen Coder 7B. Sıran 1/4. Bitişe 2316 m.
Hızın 70 km/s (hedefin 70). Şeridin: sağ → sol şeride geçiyorsun.
!!! SOL ŞERİTTESİN (0.1 sn): karşıdan gelenle karşılaşmaya 3.6 sn. Sağ şeride dönüş: BOŞLUK VAR, şimdi dönebilirsin.
Şeritler (önündeki / arkandan gelen, mesafe tampondan tampona):
- sağ (SEN): önde araba 109 m, 52 km/s · arkada Claude Sonnet 19 m, 65 km/s
- sol: önü açık · arkası boş
Karşı şeritten gelen araba: 149 m ileride, 79 km/s; karşılaşmaya ~3.6 sn.
200 m sonra viraj, güvenli hız en fazla ~97 km/s.
Son olaylar: yok.
Rakipler: Claude Sonnet 24 m arkanda (sağ şerit, 65 km/s); Qwen 27B 47 m arkanda (sağ şerit, 61 km/s); Claude Haiku 70 m arkanda (sağ şerit, 58 km/s).
Telsiz: seni ilgilendiren yeni bir olay yok; laf boş kalsın.
Son kararların: sag/70 | sol/70 | sol/70
Modelin cevabı, olduğu gibi:
{"serit": "sol", "hiz": 70, "laf": ""}istek 1,2. saniyede gönderildi · cevap 0,13 sn sonra geldi
g3 sistem istemi (dağ yolu, son sürüm)
İki şeritli, gidiş-gelişli virajlı bir dağ yolunda yarışıyorsun. Sağ şerit senin yönün; sol şerit karşı yönün şeridi. Yavaş aracı geçmek için sola çıkıp sonra sağa dönersin; sol şeritteyken karşıdan gelenle karşılaşırsan kafa kafaya çarpışırsın.
Rakiplerin de yapay zeka; hepiniz gerçek zamanlı yarışıyorsunuz. Sen düşünürken araba gitmeye devam eder.
Direksiyonu otopilot çevirir, öndeki araca çarpmamak için takip mesafesini korur ve geçmek istediğin şerit yanında doluysa boşalana kadar bekler. Şerit ve hız kararları tamamen senin.
Şerit değiştirirken o şeritte yanında ya da yakınında araç varsa çarpışırsın; durum metnindeki UYARI satırına dikkat et.
Dağ yolunda sollama: önce "sığar" mı bak, sola çık, geçtiğin aracın önünde boşluk olur olmaz hemen sağa dön; sol şeritte gereğinden uzun kalma.
Kaza 2,4–4 saniye, virajda savrulma 3 saniye kaybettirir. Temiz sürüş genelde kazandırır.
Amaç: 2400 m'lik bitişe ilk varmak. En yüksek hız 140 km/s.

Cevabın yalnız tek satır JSON:
{"serit": "sag" | "sol", "hiz": hedef hız km/s (tam sayı), "laf": "telsizden söylediğin ya da boş"}

Telsiz (laf) kuralları:
- Telsiz tek kanal, bütün sürücüler duyar. Yalnız "Telsiz: boş. Konuşabilirsin; konu: ..." yazıyorsa konuş; değilse laf boş olsun.
- Söylediğin şey o konuya (seni geçti, önünü kesti, arkana yapıştı, yaklaşıyor, yan yanasınız, kaza, liderlik...) ya da sana söylenen lafa doğrudan tepki olsun.
- 2–6 kelime. Olaydaki kişiye adıyla seslen. Trafik jargonu, takılma, espri serbest. Durum metnini tekrarlama, kendi yaptığını anlatma; hakaret ve küfür yok.
Hız mı akıl mı?
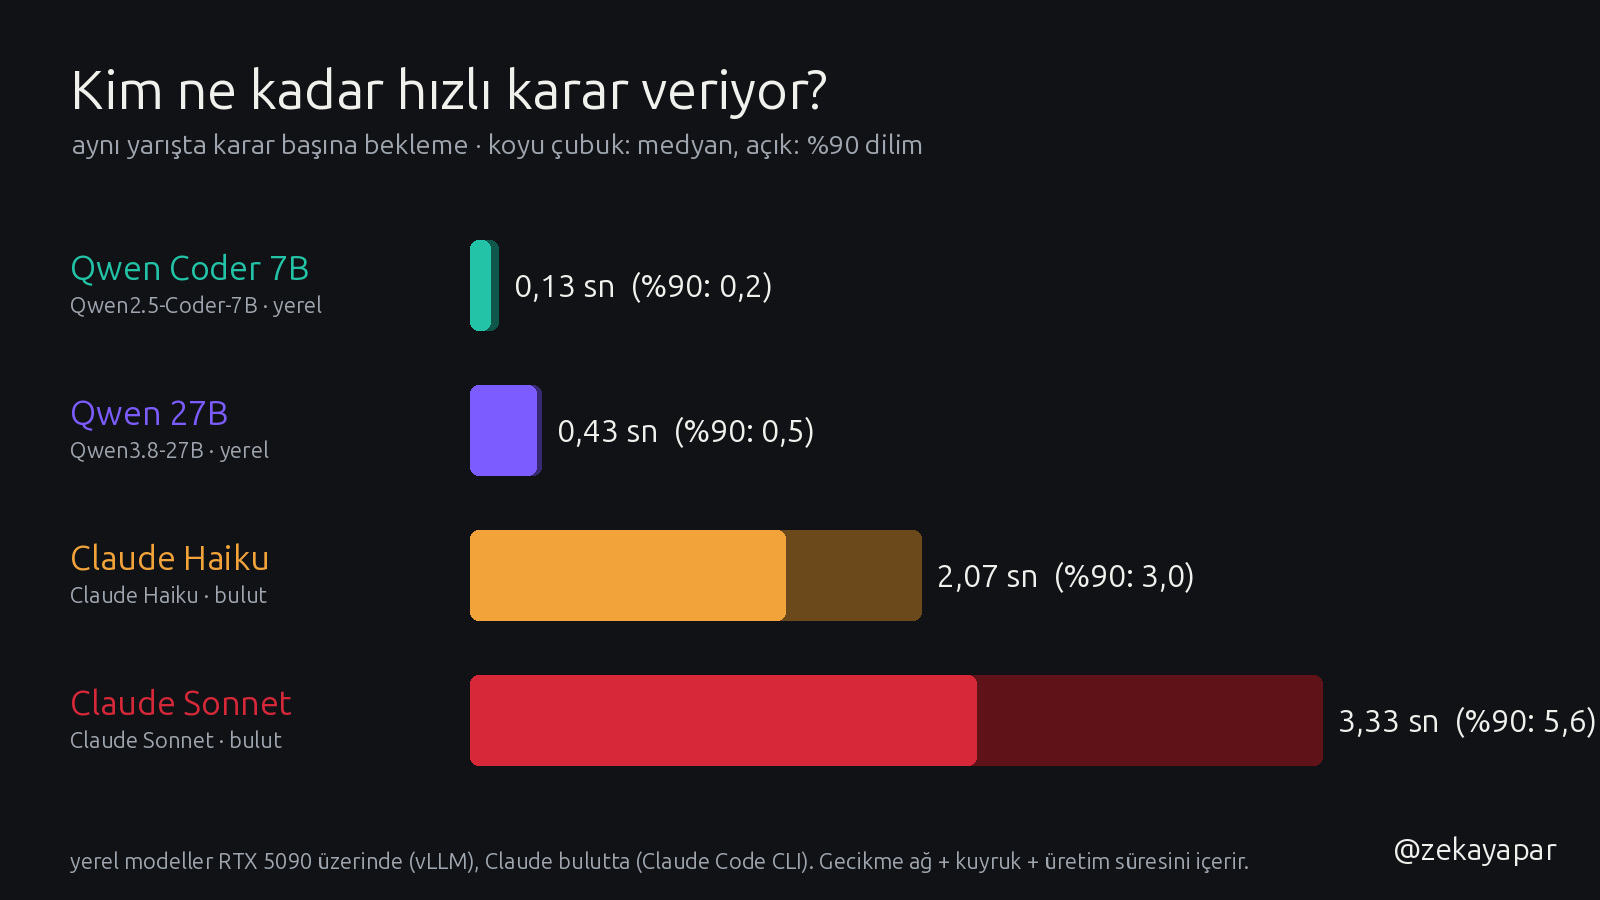
Yerel modeller karar başına çok daha az bekliyor: o3'te Coder 7B medyan 0,13 sn, Qwen 27B 0,43 sn, Haiku 2,07 sn, Sonnet 3,33 sn. Claude tarafındaki süre ağ, kuyruk ve üretimin toplamı. Bir de şu var: Claude oturumu konuşmayı hatırladığı için her istekte giden bağlam büyüyor. o3'te Sonnet'in ilk kararında girdi 1.711 token, son kararında 22.770 token; Haiku'da 1.804 → 44.121. Qwen 27B'nin her isteği 759–836 token civarında kaldı. Bunun gecikmeye ne kadar eklendiğini ayrıca ölçmedim.
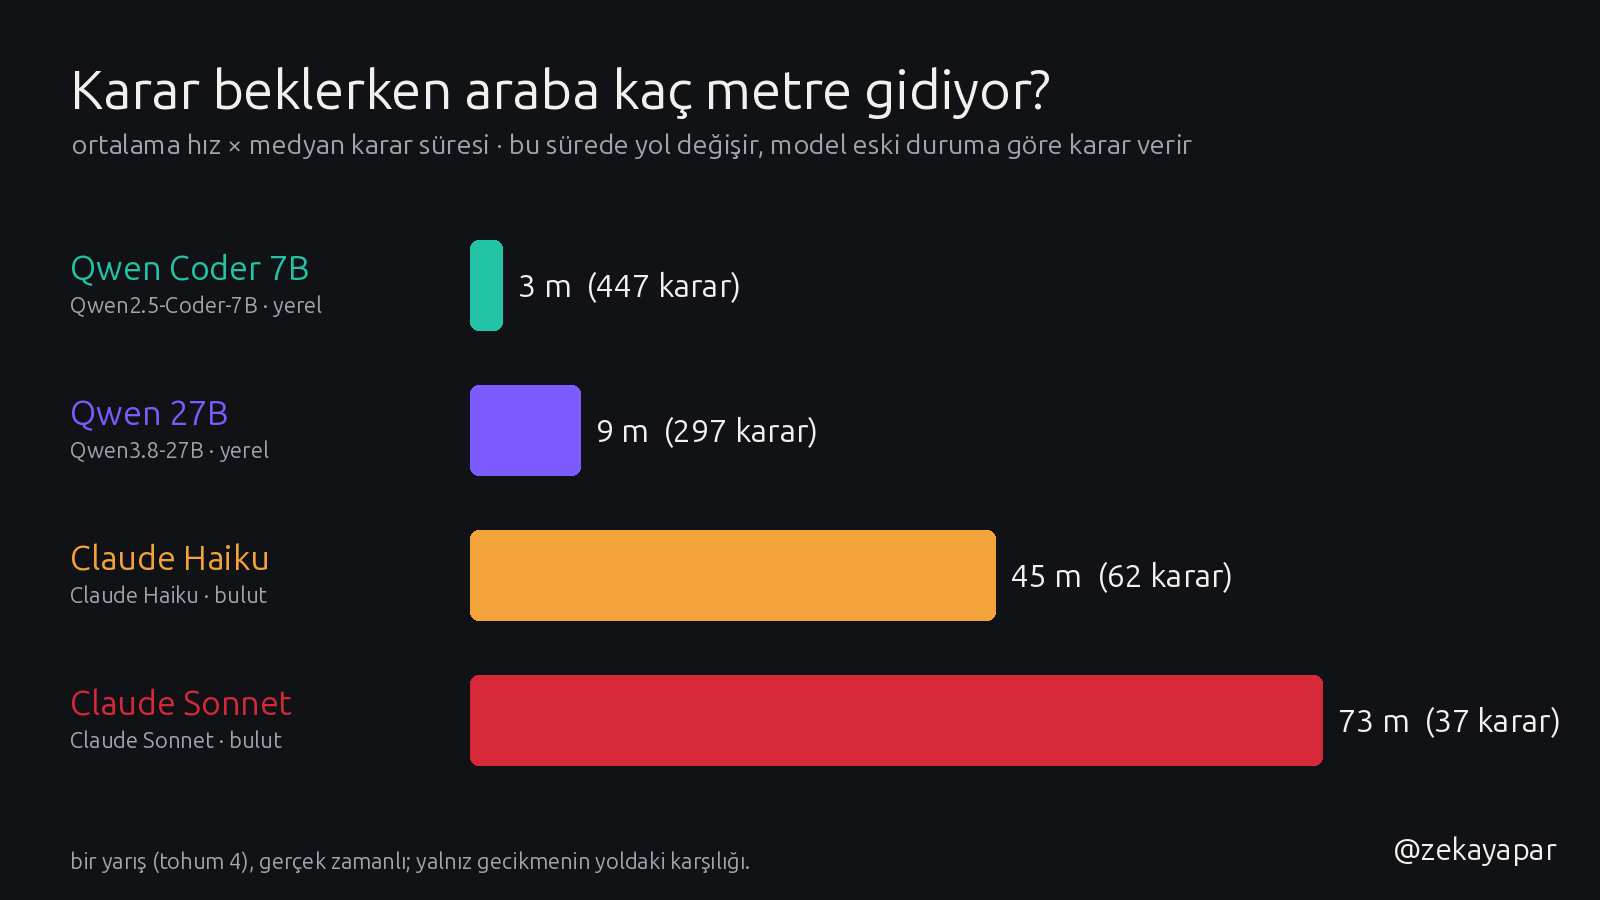
Bekleme süresini yola çevirince fark daha görünür oluyor: Sonnet bir kararı beklerken araba ortalama 73 m gidiyor, Coder 7B'de 3 m. Model o 73 metrenin başındaki duruma göre karar veriyor.
Ama hızlı olmak tek başına kazandırmadı. Coder 7B her yarışta en hızlı karar veren oldu ve manevra modunun hiçbir koşusunda kazanamadı. Otoyolda sol şeridi hiç seçmedi, dağ yolunda “SIĞMAZ” yazarken sola çıktı. Direksiyon modunda ise tablo döndü: orada hata ancak hızlı düzeltilerek telafi ediliyor ve en uzağa iki yerel model gitti.
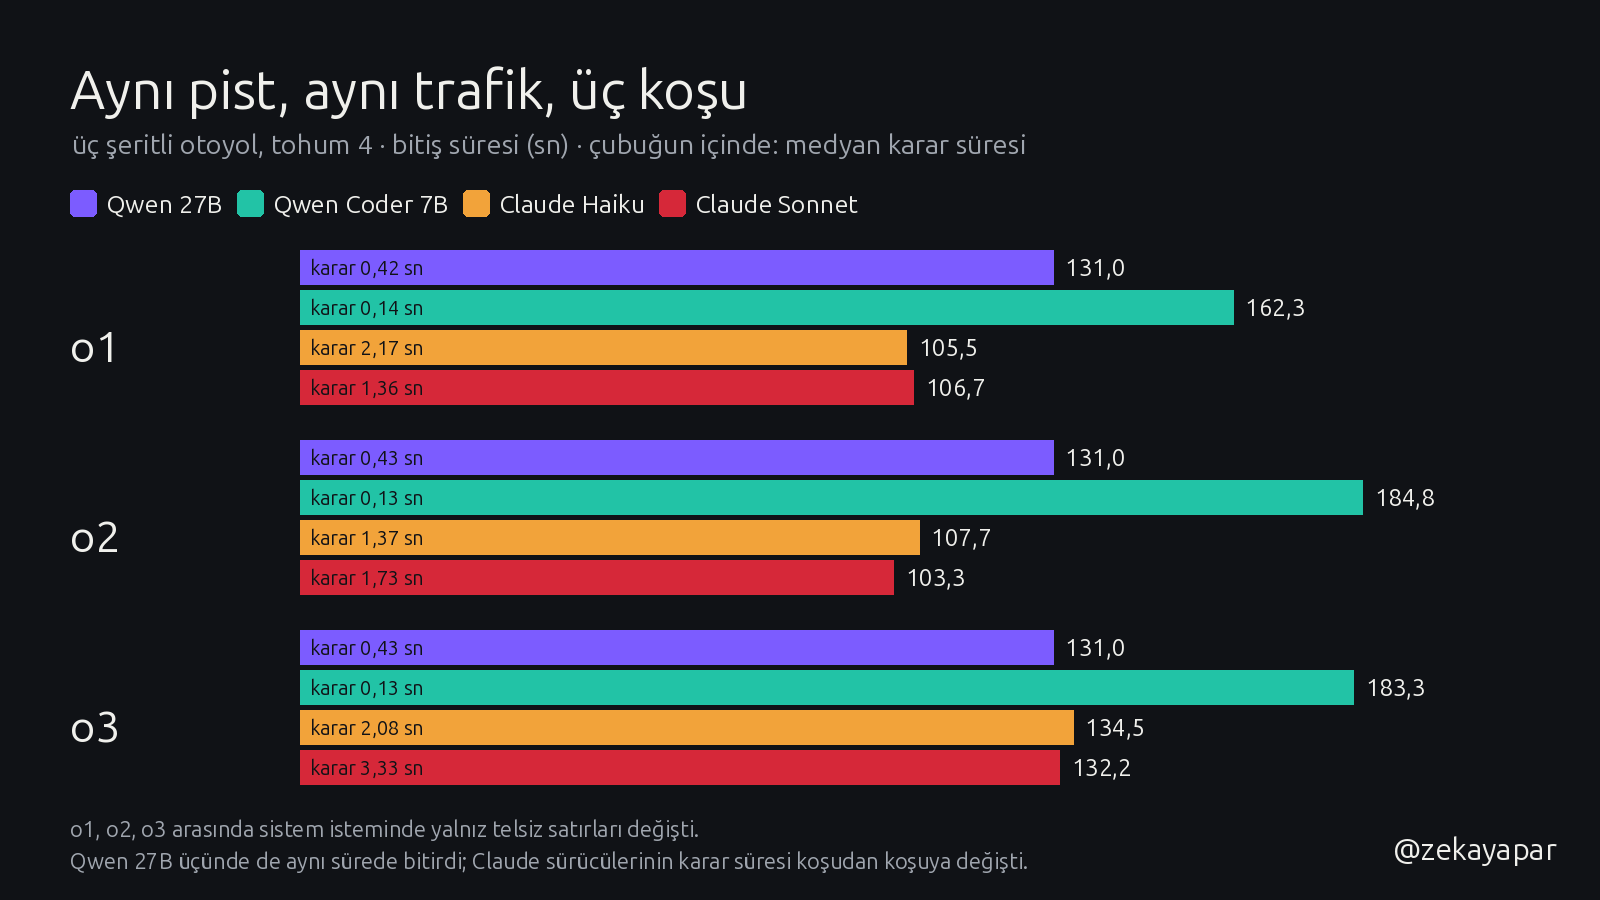
Aynı pist ve aynı trafikle yaptığım üç otoyol koşusunu yan yana koyunca tek yarıştan sıralama çıkarmamak gerektiği iyice görünüyor. Qwen 27B üç koşuda da tam 130,98 sn'de bitirdi; üçünde de kararlarının neredeyse hepsinde sol şeridi seçti. Claude Sonnet o1'de 106,7, o2'de 103,3 sn ile Qwen'den 24–28 sn önce bitirmişti; o3'te 132,2 sn'de bitirdi. Aynı koşular arasında Sonnet'in medyan karar süresi 1,36 sn'den 3,33 sn'ye çıktı. Bu koşular arasında sistem isteminde yalnız telsiz satırları değişti. Hangi farkın neye yol açtığını bu üç koşudan ayıramıyorum.
Öğrendiklerim
- Kararın önemli olması için yolu ayarlamak gerekiyor. İlk sürümde trafik ve boşluklar sollamaya izin vermiyordu; modeller çoğunlukla beklemeyi seçti, sola çıkanlar da sollamayı tamamlayamadı; video sıkıcı oldu.
- Telsizi istemle değil oyunla sınırlamak işe yaradı. İstemde “her kararda konuşmak zorunda değilsin” yazması Qwen 27B'yi susturmadı. Tek kanal, olaya bağlı konuşma hakkı ve cevap zinciri sınırı oyunun içine girince laflar sahneye oturdu.
- En hızlı model kanalı kapıyor. Coder 7B 0,14 sn'lik cevabıyla boşalan telsizi hep ilk aldı ve çoğunlukla durum metnini okudu. Kuralları buna göre koymak gerekti.
- Durum metnine eklenen bir satır davranışı her zaman düzeltmiyor. “BOŞLUK VAR” satırından sonra kafa kafaya çarpışma sayısı değişmedi (8 → 8), yan çarpmalar 6'dan 16'ya çıktı. Asıl farkı otopilota konan kör nokta asistanı yaptı.
- Gecikme, kontrol seviyesine göre farklı yerde ödeniyor. Otopilot direksiyonu tutarken birkaç saniyelik karar süresi Claude'ları öne geçmekten alıkoymadı. Direksiyon modelde olunca aynı süre yoldan çıkmak demek oldu.
Bütün koşular, istemler ve ham veri
Her hücrede bitiş süresi (bitiremeyenlerde alınan yol), altında kaza + savrulma + yoldan çıkma sayısı ve medyan karar süresi var. Her koşu bir kez yapıldı.
| koşu | Qwen 27B | Qwen Coder 7B | Claude Haiku | Claude Sonnet |
|---|---|---|---|---|
| y1 dağ yolu, ilk sürüm | 142,1 sn 0 olay · 0,48 sn | 148,5 sn 3 olay · 0,14 sn | 143,8 sn 1 olay · 1,89 sn | 144,2 sn 3 olay · 3,94 sn |
| y2 dağ yolu, ayarlı | 159,7 sn 1 olay · 0,43 sn | 157,9 sn 1 olay · 0,15 sn | 153,4 sn 1 olay · 2,00 sn | 133,1 sn 2 olay · 2,22 sn |
| d1 direksiyon modu, 170 sn sınır | 1.652 m 16 olay · 0,57 sn | 1.426 m 17 olay · 0,21 sn | 749 m 24 olay · 2,13 sn | 1.315 m 18 olay · 4,41 sn |
| o1 otoyol, tek kanal | 131,0 sn 0 olay · 0,42 sn | 162,3 sn 0 olay · 0,14 sn | 105,5 sn 0 olay · 2,17 sn | 106,7 sn 0 olay · 1,36 sn |
| o2 otoyol, olaya bağlı laf | 131,0 sn 0 olay · 0,43 sn | 184,8 sn 1 olay · 0,13 sn | 107,7 sn 0 olay · 1,37 sn | 103,3 sn 0 olay · 1,71 sn |
| o3 otoyol, zincir sınırı | 131,0 sn 0 olay · 0,43 sn | 183,3 sn 1 olay · 0,13 sn | 134,5 sn 0 olay · 2,07 sn | 132,2 sn 0 olay · 3,33 sn |
| g1 dağ yolu v2 | 143,2 sn 1 olay · 0,46 sn | 187,6 sn 6 olay · 0,14 sn | 160,9 sn 3 olay · 2,11 sn | 137,5 sn 4 olay · 1,58 sn |
| g2 + BOŞLUK VAR satırı | 156,6 sn 3 olay · 0,47 sn | 1.885 m 7 olay · 0,14 sn | 157,9 sn 8 olay · 1,91 sn | 159,1 sn 8 olay · 4,36 sn |
| g3 + kör nokta asistanı | 156,6 sn 0 olay · 0,48 sn | 1.917 m 6 olay · 0,14 sn | 150,7 sn 1 olay · 2,13 sn | 136,6 sn 4 olay · 2,89 sn |
Geçersiz cevaplar (5 tane, değiştirilmeden)
Geçersiz cevapta araba son kararıyla gitmeye devam ediyor. Haiku araçlar kapalıyken iki kez araç çağrısı biçiminde metin, bir kez de yalnız bir etiket döndürdü. Sonnet bir kez sag yerine sağ yazdı ve ayrıştırıcı kabul etmedi. Coder 7B bir kez lafı uzayan harflerle doldurdu ve 120 token sınırında JSON yarım kaldı.
y1-konvoy · Claude Haiku · 129,3. sn
<reasoning_effort>8</reasoning_effort>

<reasoning_effort>8</reasoning_effort>
y1-konvoy · Claude Haiku · 135,2. sn
<invoke name="bash">
<parameter name="command">echo "decision: sag 85"</parameter>
</invoke>
re
<invoke name="bash">
<parameter name="command">echo "decision: sag 85"</parameter>
</invoke>
re
<invoke name="bash">
<parameter name="command">echo "decision: sag 85"</parameter>
</invoke>
re
<invoke name="bash">
<parameter name="command">echo "decision: sag 85"</parameter>
</invoke>
re
<invoke name="bash">
<parameter name="command">echo "decision: sag 85"</parameter>
</invoke>
re
o1-telsiz-kapisiz · Claude Haiku · 102,3. sn
<invoke name="bash">
<parametres>{"command": "echo hi"}</parametres>
</invoke>
alt
hi

{"serit": "sol", "hiz": 150, "laf": ""}
o2-cevap-dongusu · Claude Sonnet · 3,4. sn
{"serit": "sağ", "hiz": 150, "laf": ""}g1-sol-seritte-kaliyor · Qwen Coder 7B · 41,7. sn
{"serit": "sol", "hiz": 70, "laf": "ÇauuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuuYöntem ve ayarlar
Donanım. Threadripper PRO 5955WX, üç RTX 5090 (450 W güç sınırı). Qwen3.8-27B NVFP4 iki kartta (vLLM), Qwen2.5-Coder-7B-Instruct AWQ üçüncü kartta (vLLM). İstekler yerel vLLM'e doğrudan gitti.
Yerel istek ayarları. Sıcaklık 0,7, en fazla 120 token, JSON şeması (serit izinli şeritlerden biri, hiz tam sayı, laf metin), Qwen 27B'de düşünme kapalı. Her istekte sistem istemi + o anki durum metni + son üç karar; önceki konuşma yok.
Claude. Claude Code CLI, yarış boyunca açık oturum: claude -p --model haiku|sonnet --input-format stream-json --output-format stream-json --tools '' --strict-mcp-config --no-session-persistence --disable-slash-commands --system-prompt …, boş bir klasörden. İlk denemede CLI'yı proje klasöründen çalıştırınca istek başına yaklaşık 58 bin token bağlam taşıdı (proje dosyaları); boş klasör ve araçsız ayarla yaklaşık 4 bine indi (bu iki sayı geliştirme notlarımdan, ham kaydı yok). Oturum yarış boyunca açık kaldığı için önceki kararlar bağlamda.
Fizik. Yol boyu ve yanal konum üzerinden kinematik model, 60 Hz. Manevra modunda direksiyon ve takip mesafesi otomatik; şerit ve hedef hız modelde. Kafa kafaya çarpışma 4 sn, yan çarpma 2,4 sn, virajda güvenli hızın 1,12 katını aşınca savrulma 3 sn ceza. Otoyol 4.000 m, üç şerit, en yüksek hız 150 km/s; dağ yolu 2.400 m, iki şerit, 140 km/s. g3'te otopilota kör nokta asistanı eklendi (yan şerit doluysa geçiş bekler).
Telsiz (v2). Tek kanal; konuşan bitene kadar (0,7 + 0,36 × kelime sayısı sn) kanal kapalı, sürücü başına 4 sn ara. o2'den itibaren konuşma hakkı yalnız son 5 sn'deki ilgili bir olayla ya da adınla seslenildiğinde; rakam, iki nokta, durum metnini tekrar, 2'den kısa ya da 9'dan uzun laf reddedilir. o3'ten itibaren cevap zinciri en fazla olay → cevap → karşı cevap.
Ölçütler. Medyan karar süresi geçerli cevapların gecikmesinden (kararlar.jsonl). Oyunun kendi özetindeki medyan geçersiz cevapları da sayabildiği için birkaç yerde yüzde birkaç fark var. “Kaza” sayıları arabalara yazılan ceza sayısı; iki yapay zeka çarpışınca ikisine de yazılıyor. “Kör yol”: ortalama hız × medyan karar süresi.
Görüntü ve ses. three.js r186, pmndrs postprocessing ve three.quarks ile tarayıcıda oynatıldı, puppeteer ile kare kare kaydedildi; tek yayın kamerası. Telsiz sesleri ElevenLabs eleven_v4, sürücü başına bir ses. Arka plan müziği kodla sentezlendi.
İndir. otoyol-kayitlar.zip: oyun, sürücü, video ve grafik kodları; dokuz koşunun her kararı (kararlar.jsonl: modele giden durum metni, ham cevap, gecikme, token kullanımı, telsiz sonucu), sonuç dosyaları (sistem istemi dahil) ve seslendirme planları. Kare kare durum kaydı (kayit.json) boyutu nedeniyle pakette yok.