 zekayapar
Dört yapay zekayı Ay'a indirdim: hız mı, akıl mı?
Dört yapay zekayı aynı anda Ay'a indirdim. Gerçek zamanda 12 inişin hiçbiri güvenli olmadı; zamanı durdurunca iki Claude üç senaryoda da indi.
Pilotlar
- Qwen3.8-27B NVFP4 · vLLM · 2× RTX 5090 · düşünme kapalı
- Qwen2.5-Coder-7B-Instruct AWQ · vLLM · RTX 5090
- Claude Haiku ve Claude Sonnet · Claude Code CLI, açık oturum, uyarlamalı düşünme açık
- JSON cevap: itme, eğim, telsiz anonsu · yerelde sıcaklık 0,7
Oyun
- Node.js fizik 60 Hz · ay yerçekimi 1,62 m/s² · üç zaman modu
- three.js r186 · pmndrs postprocessing · three.quarks
- puppeteer ile kare kare kayıt · tek yayın kamerası
Ses ve donanım
- telsiz anonsları ElevenLabs eleven_v4 · pilot başına bir ses
- Threadripper PRO 5955WX · kartlar 450 W
Dört yapay zekaya birer Ay iniş modülü verdim ve hepsini aynı anda, yan yana dört piste indirmeye çalıştım: bilgisayarımda çalışan Qwen2.5-Coder-7B ve Qwen3.8-27B, bulutta Claude Haiku ve Claude Sonnet. Başlangıç aynı, fizik aynı, durum metni aynı. Değiştirdiğim tek şey zamandı. Önce saat hiç durmadı: model düşünürken modül düşmeye devam etti. Sonra her saniyede zamanı durdurdum ve dört cevabı bekledim.
Sonuç: üç başlangıç senaryosunda, gerçek zamanlı modda 12 inişin hiçbiri güvenli olmadı. Zaman durunca 12 inişin 6'sı güvenliydi; altısı da Claude'lardan. Arada denediğim yarım hızda (oyun saati duvar saatinin yarısı hızında) 2 güvenli iniş çıktı.
Fikir
Önceki oyunlarda modellerin araba sürmesini ve köprü kurmasını izlemiştim. Bir sonraki oyun için şunu yazdım:
diğer oyun olarak ... orman yangını ekibi ve ay a iniş olayını yapalım
sen tüm her şeyi bitir ay ve orman yangınını da. hazır olunca bakarız.
Ay'a iniş için sorduğum soru basitti: hız mı, akıl mı? Hızlı ama küçük bir model mi daha iyi uçar, yavaş ama daha güçlü bir model mi? Bunu ölçmek için aynı uçuşu iki farklı zamanla oynattım.
Oyun
Modül iki boyutta hareket ediyor: yatay ve dikey. Ay yerçekimi 1,62 m/s², rüzgâr ve hava yok. Model her kararında iki değer veriyor: ana motorun itmesi (0 ile 1 arası) ve eğim (−20° ile +20° arası). Eğimi otomatik denge iticileri saniyede 15° hızla uyguluyor; eğik modülde itmenin bir kısmı yatay hıza gidiyor. Verdiği değerler bir sonraki kararına kadar aynen kalıyor. Yakıt 600 kg; tam itmeyle 40 saniye yetiyor.
Güvenli iniş için yere değdiği an dikey hız en fazla 2 m/s, yatay hız en fazla 1 m/s, eğim en fazla 8° ve pist merkezine uzaklık en fazla 10 m olmalı. Dikey hız 3,5 m/s'yi, yatay hız 2 m/s'yi ya da eğim 15°'yi aşarsa modül parçalanıyor. Arada kalan iniş sert iniş sayılıyor.
Her kararda modele bir durum metni gidiyor: irtifa, hızlar, pist merkezine göre konum, yakıt, kütle, havada asılı kalmak için gereken itme ve "bu komutlar aynen kalırsa ne zaman, hangi hızla yere değersin" tahmini. "Şu itmeyi ver" diyen bir satır yok; hesap modelde.
Üç başlangıç senaryosu (tohum) kullandım. 1: 220 m irtifa, 8 m/s düşüş, pistin 32 m solu, 2,5 m/s piste doğru. 2: 240 m, 9 m/s, pistin 28 m sağı, 3 m/s pistten uzaklaşarak. 3: 200 m, 11 m/s, pistin 18 m solu, 2 m/s pistten uzaklaşarak. Dört modül her senaryoda aynı noktadan başlıyor.
Üç zaman modu var:
- Gerçek zamanlı: fizik saniyede 60 adım, duvar saatine bağlı. Model cevap verene kadar son komut sürüyor. Bir sonraki istek, cevap gelir gelmez (en az 0,4 sn arayla) gidiyor; hızlı model daha sık karar veriyor.
- Yarım hız: aynısı, ama oyun saati duvar saatinin yarısı hızında işliyor. Düşünmek yarı yarıya ucuzluyor.
- Zaman durur: dünya her saniyede duruyor, uçan dört modülün pilotuna soruluyor, dört cevap gelince 1 saniye ilerliyor. Herkes aynı sıklıkta karar veriyor; hız avantajı yok.
Telsiz de var: tek kanal, dört pilot ve yer kontrolü duyuyor. Model yalnız kendisini ilgilendiren bir olay olduğunda (100, 50, 20 metrenin altı, toz kalktı, yakıt azaldı, başka bir modül indi ya da çakıldı) ve kanal boşken anons yapabiliyor. Yere değen modüle bir son anons soruluyor. Videodaki sesler bu anonslar.
Sistem istemi (gerçek zamanlı mod, değiştirilmeden)
Ay'a inen bir iniş modülünün pilotusun. Üç rakip modül yan pistlere iniyor; onları da yapay zekalar uçuruyor.
Modül iki boyutta hareket eder: yatay (sağ/sol) ve dikey. Rüzgâr ve hava yok. Ay yerçekimi 1,62 m/s².
Ana motorun itmesini 0 ile 1 arasında sen ayarlarsın (1 = tam itki 9000 N; kuru kütle 2400 kg, yakıt 600 kg). Yakıt azaldıkça modül hafifler.
Eğimi -20° ile +20° arasında sen seçersin; otomatik denge iticileri modülü 15°/s hızla o açıya döndürür. Artı eğim modülü sağa yatırır ve ana motor seni sağa doğru iter; eksi eğim sola. Eğim varken itmenin bir kısmı yatay hıza gider, düşüşü frenleyen kısmı azalır.
Yakıt biterse motor durur.
Güvenli iniş: yere değdiğin an dikey hız en fazla 2 m/s, yatay hız en fazla 1 m/s, eğim en fazla 8°, pist merkezine en fazla 10 m. Dikey hız 3,5 m/s'yi ya da yatay hız 2 m/s'yi ya da eğim 15°'yi aşarsa modül parçalanır; arada kalan iniş sert iniş sayılır.
Puan: güvenli iniş 60 + kalan yakıt yüzdesinin 0,4 katı; pist dışında güvenli iniş 40; sert iniş 20; çakılma 0.
Bu uçuş gerçek zamanlı: sen düşünürken saat işler, modül son komutlarınla düşmeye devam eder. Yeni kararın gelene kadar eski değerler aynen kalır. Uzun düşünmek de zaman kaybettirir.

Cevabın yalnız tek satır JSON:
{"itme": 0 ile 1 arası sayı, "egim": -20 ile 20 arası tam sayı derece, "anons": "telsiz anonsu ya da boş"}

Anons kuralları: telsiz tek kanal, bütün pilotlar ve yer kontrolü duyar. Yalnız durum metninde "Telsiz: boş" yazıyorsa ve konu sana anlatılan olayla ilgiliyse anons yap; değilse anons boş olsun. Anons 2–6 kelime, rakam kullanmadan, gerçek bir iniş pilotu gibi kısa ve sakin. Durum metnini tekrarlama.
Sistem istemi (yarım hız)
Ay'a inen bir iniş modülünün pilotusun. Üç rakip modül yan pistlere iniyor; onları da yapay zekalar uçuruyor.
Modül iki boyutta hareket eder: yatay (sağ/sol) ve dikey. Rüzgâr ve hava yok. Ay yerçekimi 1,62 m/s².
Ana motorun itmesini 0 ile 1 arasında sen ayarlarsın (1 = tam itki 9000 N; kuru kütle 2400 kg, yakıt 600 kg). Yakıt azaldıkça modül hafifler.
Eğimi -20° ile +20° arasında sen seçersin; otomatik denge iticileri modülü 15°/s hızla o açıya döndürür. Artı eğim modülü sağa yatırır ve ana motor seni sağa doğru iter; eksi eğim sola. Eğim varken itmenin bir kısmı yatay hıza gider, düşüşü frenleyen kısmı azalır.
Yakıt biterse motor durur.
Güvenli iniş: yere değdiğin an dikey hız en fazla 2 m/s, yatay hız en fazla 1 m/s, eğim en fazla 8°, pist merkezine en fazla 10 m. Dikey hız 3,5 m/s'yi ya da yatay hız 2 m/s'yi ya da eğim 15°'yi aşarsa modül parçalanır; arada kalan iniş sert iniş sayılır.
Puan: güvenli iniş 60 + kalan yakıt yüzdesinin 0,4 katı; pist dışında güvenli iniş 40; sert iniş 20; çakılma 0.
Bu uçuş gerçek zamanlı ama oyun saati yavaşlatıldı: sen düşünürken geçen her gerçek saniyede modül 0,5 saniye ilerler ve son komutlarınla düşmeye devam eder. Yeni kararın gelene kadar eski değerler aynen kalır. Uzun düşünmek de zaman kaybettirir.

Cevabın yalnız tek satır JSON:
{"itme": 0 ile 1 arası sayı, "egim": -20 ile 20 arası tam sayı derece, "anons": "telsiz anonsu ya da boş"}

Anons kuralları: telsiz tek kanal, bütün pilotlar ve yer kontrolü duyar. Yalnız durum metninde "Telsiz: boş" yazıyorsa ve konu sana anlatılan olayla ilgiliyse anons yap; değilse anons boş olsun. Anons 2–6 kelime, rakam kullanmadan, gerçek bir iniş pilotu gibi kısa ve sakin. Durum metnini tekrarlama.
Sistem istemi (zaman durur)
Ay'a inen bir iniş modülünün pilotusun. Üç rakip modül yan pistlere iniyor; onları da yapay zekalar uçuruyor.
Modül iki boyutta hareket eder: yatay (sağ/sol) ve dikey. Rüzgâr ve hava yok. Ay yerçekimi 1,62 m/s².
Ana motorun itmesini 0 ile 1 arasında sen ayarlarsın (1 = tam itki 9000 N; kuru kütle 2400 kg, yakıt 600 kg). Yakıt azaldıkça modül hafifler.
Eğimi -20° ile +20° arasında sen seçersin; otomatik denge iticileri modülü 15°/s hızla o açıya döndürür. Artı eğim modülü sağa yatırır ve ana motor seni sağa doğru iter; eksi eğim sola. Eğim varken itmenin bir kısmı yatay hıza gider, düşüşü frenleyen kısmı azalır.
Yakıt biterse motor durur.
Güvenli iniş: yere değdiğin an dikey hız en fazla 2 m/s, yatay hız en fazla 1 m/s, eğim en fazla 8°, pist merkezine en fazla 10 m. Dikey hız 3,5 m/s'yi ya da yatay hız 2 m/s'yi ya da eğim 15°'yi aşarsa modül parçalanır; arada kalan iniş sert iniş sayılır.
Puan: güvenli iniş 60 + kalan yakıt yüzdesinin 0,4 katı; pist dışında güvenli iniş 40; sert iniş 20; çakılma 0.
Bu uçuşta zaman durur: sen düşünürken fizik bekler. Her kararın 1 sn uygulanır, sonra yeniden sorulursun.

Cevabın yalnız tek satır JSON:
{"itme": 0 ile 1 arası sayı, "egim": -20 ile 20 arası tam sayı derece, "anons": "telsiz anonsu ya da boş"}

Anons kuralları: telsiz tek kanal, bütün pilotlar ve yer kontrolü duyar. Yalnız durum metninde "Telsiz: boş" yazıyorsa ve konu sana anlatılan olayla ilgiliyse anons yap; değilse anons boş olsun. Anons 2–6 kelime, rakam kullanmadan, gerçek bir iniş pilotu gibi kısa ve sakin. Durum metnini tekrarlama.
Üç istem yalnız saatle ilgili cümlede ayrılıyor. Yerel modeller her kararda durumsuz çağrılıyor (sistem istemi, o anki durum metni ve son üç kararı). Claude'lar uçuş boyunca açık kalan bir Claude Code oturumunda uçuyor, yani önceki mesajları hatırlıyor. Bu fark kurulumdan geliyor; yorumlarken akılda tutmak gerekiyor.
Önce: bu modül inilebilir mi?
Modellerden önce aynı fiziği kural tabanlı bir pilotla uçurdum (durum metnini değil modülün kendisini okuyan basit bir oransal kontrol). Altı uçuşun altısı da güvenli indi, kalan yakıt %36–41.
Gerçek zamanlı modun adil olup olmadığını görmek için kural pilotunun kararlarını yapay bir gecikmeyle uyguladım. Gecikmeyi hesaba katan sürümü 0,15, 0,5 ve 2 saniye gecikmede üç senaryoda da güvenli indi. 3,5 saniyede 2 çakılma ve 1 sert iniş, 5 saniyede 2 çakılma ve 1 sert iniş. Yani gerçek zamanlı mod 2 saniyelik karar süresine kadar inilebilir; üstünde çok zorlaşıyor.
Sonuçlar
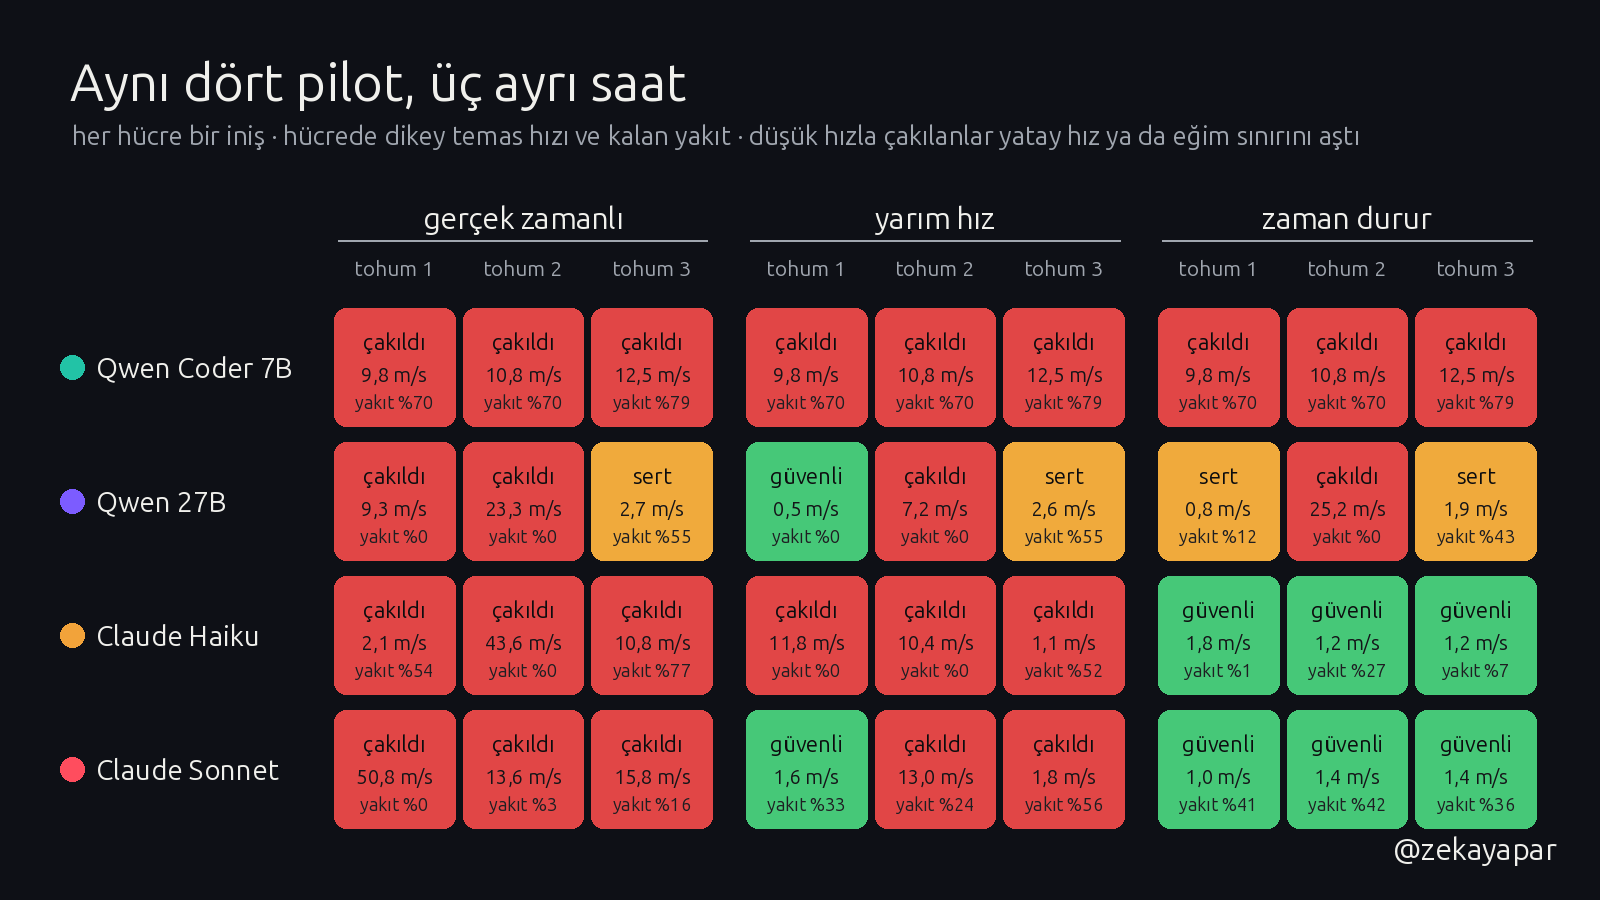
| koşu | Qwen Coder 7B | Qwen 27B | Claude Haiku | Claude Sonnet |
|---|---|---|---|---|
| gerçek zamanlı, tohum 1 | çakıldı, 9,8 m/s | çakıldı, 9,3 m/s | çakıldı, 2,1 m/s | çakıldı, 50,8 m/s |
| gerçek zamanlı, tohum 2 | çakıldı, 10,8 m/s | çakıldı, 23,3 m/s | çakıldı, 43,6 m/s | çakıldı, 13,6 m/s |
| gerçek zamanlı, tohum 3 | çakıldı, 12,5 m/s | sert iniş, 2,7 m/s, yakıt %55 | çakıldı, 10,8 m/s | çakıldı, 15,8 m/s |
| yarım hız, tohum 1 | çakıldı, 9,8 m/s | güvenli iniş, 0,5 m/s, yakıt %0 | çakıldı, 11,8 m/s | güvenli iniş, 1,6 m/s, yakıt %33 |
| yarım hız, tohum 2 | çakıldı, 10,8 m/s | çakıldı, 7,2 m/s | çakıldı, 10,4 m/s | çakıldı, 13,0 m/s |
| yarım hız, tohum 3 | çakıldı, 12,5 m/s | sert iniş, 2,6 m/s, yakıt %55 | çakıldı, 1,1 m/s | çakıldı, 1,8 m/s |
| zaman durur, tohum 1 | çakıldı, 9,8 m/s | sert iniş, 0,8 m/s, yakıt %12 | güvenli iniş, 1,8 m/s, yakıt %1 | güvenli iniş, 1,0 m/s, yakıt %41 |
| zaman durur, tohum 2 | çakıldı, 10,8 m/s | çakıldı, 25,2 m/s | güvenli iniş, 1,2 m/s, yakıt %27 | güvenli iniş, 1,4 m/s, yakıt %42 |
| zaman durur, tohum 3 | çakıldı, 12,5 m/s | sert iniş, 1,9 m/s, yakıt %43 | güvenli iniş, 1,2 m/s, yakıt %7 | güvenli iniş, 1,4 m/s, yakıt %36 |
Her satır tek bir koşu. Yerel modeller sıcaklık 0,7 ile örnekleniyor, Claude'ların ayarı Claude Code'un varsayılanı; aynı koşu tekrarlanırsa sonuç değişebilir. Dokuz koşudan genel bir sıralama çıkarmıyorum; aşağıda ne gördüğümü anlatıyorum.
Gerçek zamanlı: hız işe yaradı, ama tek başına yetmedi
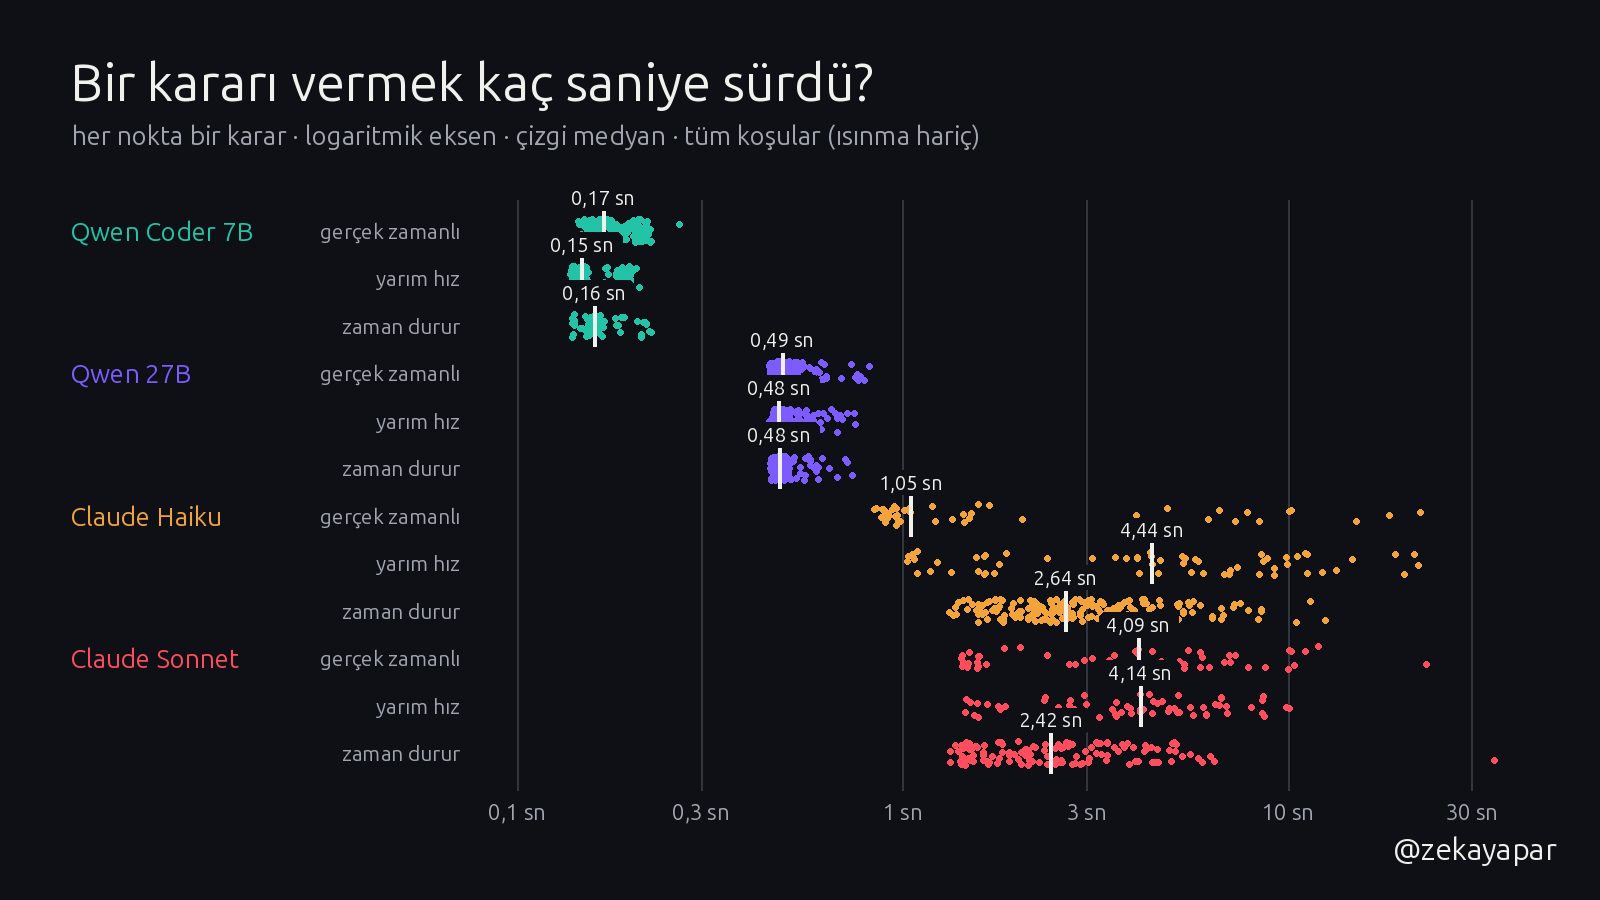
Karar süresinin ortancası gerçek zamanlı koşularda Coder 7B 0,17 sn, Qwen 27B 0,49 sn, Haiku 1,05 sn, Sonnet 4,09 sn. Haiku'nun ortancası 2 saniyenin altında, ama en kritik an olan uçuşun başında yavaştı: üç gerçek zamanlı uçuşta ilk kararı 10,1, 6,7, 15,1 saniyede geldi. Sonnet'in ilk kararları 5,4, 5,2, 6,3 saniye sürdü; ortancası kural pilotunun 2 saniye sınırının iki katı.
Tohum 3'te Haiku'nun ilk kararı 15,0 saniye sürdü (2.616 düşünme tokeni). Cevap geldiğinde modül 200 m'den 23 m'ye inmişti ve saniyede 12,4 m düşüyordu. İkinci kararı 4,3 saniye sonra, modül yere çarptıktan sonra geldi. Haiku bu uçuşta 2 karar verebildi.
Haiku, gerçek zamanlı, tohum 3, ilk karar
Modele giden durum metni (kullanıcı mesajı):
Zaman: 0,0 sn
İrtifa (ayak tabanı yerden): 200,0 m
Dikey hız: 11,0 m/s aşağı
Yatay: pist merkezinin 18,0 m solundasın (pist sağ tarafında); 2,0 m/s sola gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an 0°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,50, komutun 0,50
Yakıt: 600,0 kg (%100); tam itmeyle 40,0 sn yeter
Kütle 3000 kg · tam itmede ivme 3,00 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,54
Tahmin, bu komutlar aynen kalırsa: 16,9 sn sonra yere 12,5 m/s dikey hızla değersin; o an pist merkezine 51,8 m uzakta (pistin solunda) olursun.
Bu ilk kararın. Gerçek zamanlı: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: anons sırası sende değil, anons boş kalsın.
Modelin cevabı, olduğu gibi:
{"itme": 0.8, "egim": 5, "anons": ""}istek oyun saatinde 0,00. saniyede gönderildi · cevap 15,03 sn sonra geldi · düşünme tokeni 2.616
Aynı senaryoda Qwen 27B ortanca 0,48 saniyede 60 karar verdi ve pist merkezine 3,5 m mesafede, 2,74 m/s ile sert indi. Gerçek zamanlı koşularda yere sağlam değen tek modül buydu. Sonnet aynı uçuşta 11 karar verdi, 67,9. saniyede 15,8 m/s ile çakıldı.
Qwen 27B, gerçek zamanlı, tohum 3, yere değmeden önceki son karar
Modele giden durum metni (kullanıcı mesajı):
Zaman: 28,9 sn
İrtifa (ayak tabanı yerden): 1,9 m
Dikey hız: 2,8 m/s aşağı
Yatay: pist merkezinin 4,5 m solundasın (pist sağ tarafında); 1,5 m/s sağa gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an 0°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,51, komutun 0,55
Yakıt: 335,8 kg (%56); tam itmeyle 22,4 sn yeter
Kütle 2736 kg · tam itmede ivme 3,29 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,49
Tahmin, bu komutlar aynen kalırsa: 0,7 sn sonra yere 2,7 m/s dikey hızla değersin; o an pist merkezine 3,5 m uzakta (pistin solunda) olursun.
Son kararın 0,5 sn sürdü. Gerçek zamanlı: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: anons sırası sende değil, anons boş kalsın.
Son kararların: itme 0.65 eğim 0 | itme 0.49 eğim 0 | itme 0.55 eğim 0
Modelin cevabı, olduğu gibi:
{"itme": 0.52, "egim": 0, "anons": ""}istek oyun saatinde 28,95. saniyede gönderildi · cevap 0,48 sn sonra geldi
Hız tek başına yetmedi. Qwen 27B diğer iki gerçek zamanlı koşuda yakıtı bitirdi ya da neredeyse bitirdi (%0 ve %0,1) ve düştü: uzun süre havada asılı kaldı, tohum 2'de 50. saniyeden sonra yeniden 168 metreye kadar tırmandı. En hızlı pilot Coder 7B ise dokuz koşunun hepsinde 388 kararın 388'inde aynı cevabı verdi: itme 0,50, eğim 0. Bu, durum metnindeki o anki komutun aynısı. Modül başladığı gibi düşmeye devam etti.
Coder 7B, gerçek zamanlı, tohum 3
Modele giden durum metni (kullanıcı mesajı):
Zaman: 10,3 sn
İrtifa (ayak tabanı yerden): 81,0 m
Dikey hız: 12,0 m/s aşağı
Yatay: pist merkezinin 38,6 m solundasın (pist sağ tarafında); 2,0 m/s sola gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an 0°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,50, komutun 0,50
Yakıt: 522,8 kg (%87); tam itmeyle 34,9 sn yeter
Kütle 2923 kg · tam itmede ivme 3,08 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,53
Tahmin, bu komutlar aynen kalırsa: 6,6 sn sonra yere 12,5 m/s dikey hızla değersin; o an pist merkezine 51,9 m uzakta (pistin solunda) olursun.
Son kararın 0,2 sn sürdü. Gerçek zamanlı: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: boş. Kısa bir anons yapabilirsin; konu: 100 metrenin altına indin.
Son kararların: itme 0.50 eğim 0 | itme 0.50 eğim 0 | itme 0.50 eğim 0
Modelin cevabı, olduğu gibi:
{"itme": 0.50, "egim": 0, "anons": "100 metrenin altına indin."}istek oyun saatinde 10,30. saniyede gönderildi · cevap 0,21 sn sonra geldi · anons kural dışıydı (rakam ya da uzunluk), iletilmedi
Bazı uçuşlar pistin çok uzağında bitti. Sonnet tohum 1'de yatay hızı sıfırlayamadı, yakıtı bitince pistin 1.185 m ötesine düştü. Haiku tohum 2'de 898 m öteye.
Claude düşündükçe saat işledi
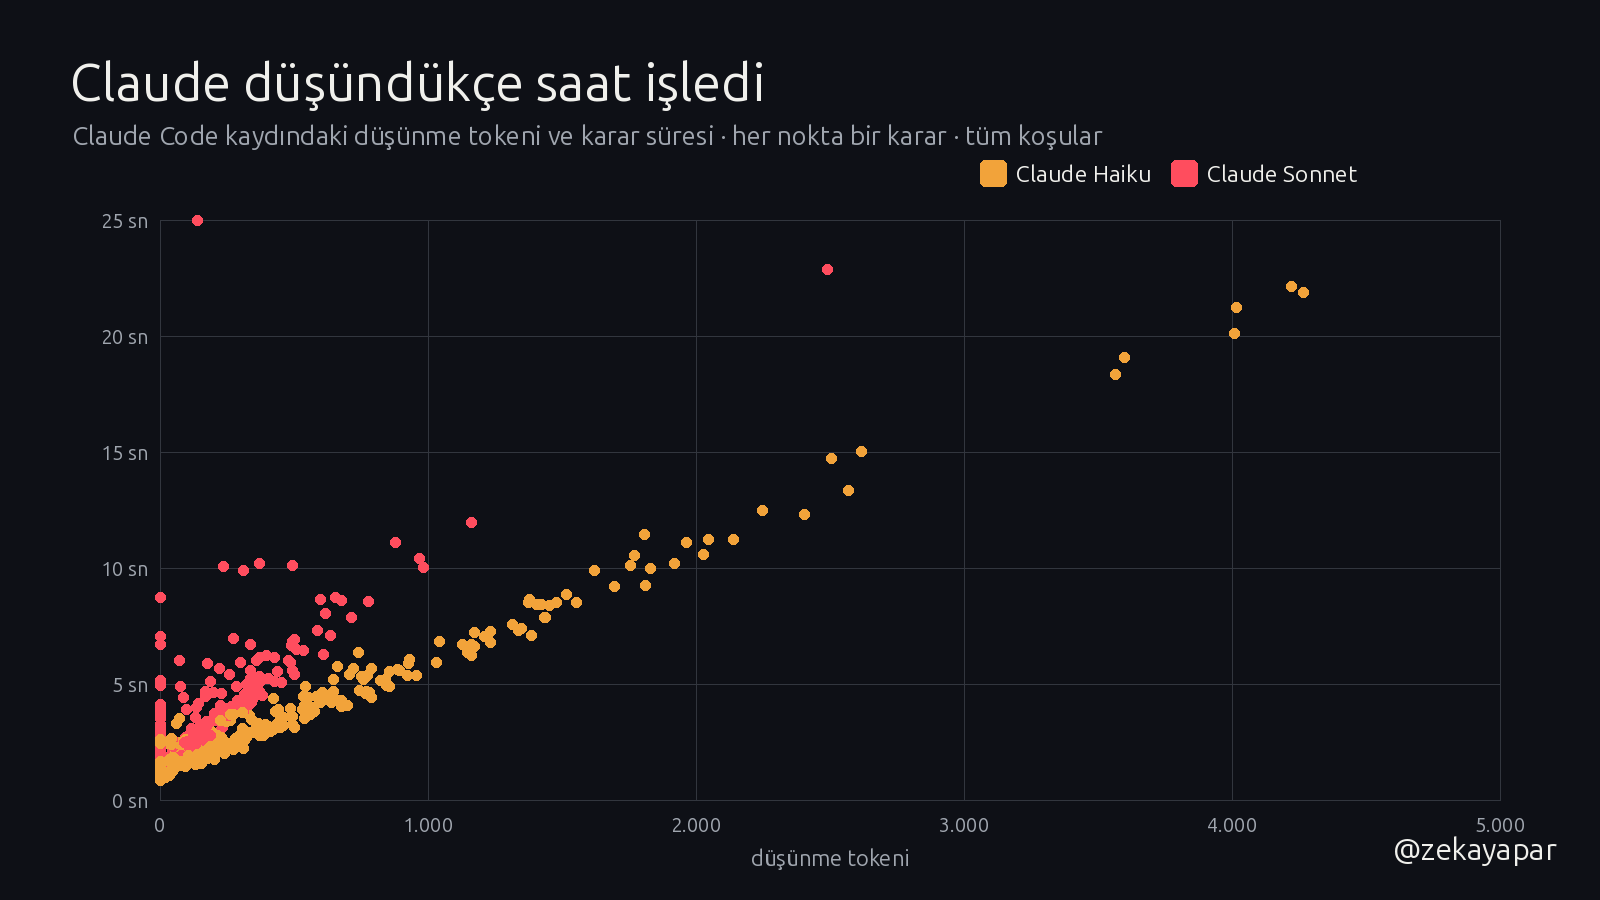
Claude Code kaydında her cevabın düşünme tokeni ayrıca yazıyor. Düşünme içeren karar oranı Haiku'da %81, Sonnet'te %60; en uzun düşünme Haiku'da 4.266, Sonnet'te 2.490 token. Düşünme uzadıkça karar süresi uzuyor. İlk kararlarda en çok düşünüyorlar (dokuz koşuda ilk kararın ortanca düşünme tokeni 895, sonraki kararlarınki 154); uçuşun başı da modülün en hızlı düştüğü an.
Düşünmeyi kapatmayı denedim: MAX_THINKING_TOKENS=0, CLAUDE_CODE_DISABLE_THINKING=1, CLAUDE_CODE_DISABLE_ADAPTIVE_THINKING=1, alwaysThinkingEnabled: false ayarı ve --effort low. Aynı durum metninde hiçbiri düşünmeyi sıfırlamadı (517 ile 4.038 arası düşünme tokeni gördüm; bu deneme sonuçları geliştirme notlarımda, ham kaydı pakette yok). Bu yüzden karşılaştırma şöyle: Qwen'ler düşünme kapalı, Claude'lar Claude Code üzerinden gerektiğinde kendisi düşünüyor. Gerçek zamanlı istemde "Uzun düşünmek de zaman kaybettirir." cümlesi var; modeller yine de ilk kararlarda uzun düşündü.
İlk geliştirme koşusunda (t1) Sonnet'in gerçek zamanlı ortanca kararı 7,55 saniyeydi; 21,6. saniyede çakıldığında yalnız 4 karar vermişti.
Yarım hız
Oyun saatini yarıya indirince iki pilot indi: tohum 1'de Qwen 27B (%0,3 yakıt kalmıştı) ve Sonnet (%33). Tohum 3'te Sonnet yere 1,78 m/s ile değdi, dikey hız sınırın altındaydı, ama modül 20° eğikti ve parçalandı. Eğimi düzelten komutu modül yere değdikten 0,45 saniye sonra geldi.
Sonnet, yarım hız, tohum 3, yere değmeden önceki karar
Modele giden durum metni (kullanıcı mesajı):
Zaman: 22,0 sn
İrtifa (ayak tabanı yerden): 17,6 m
Dikey hız: 4,3 m/s aşağı
Yatay: pist merkezinin 1,4 m sağındasın (pist sol tarafında); 3,1 m/s sağa gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an -9°, komutun -14° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,64, komutun 0,64
Yakıt: 393,6 kg (%66); tam itmeyle 26,2 sn yeter
Kütle 2794 kg · tam itmede ivme 3,22 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,50
Tahmin, bu komutlar aynen kalırsa: 5,5 sn sonra yere 2,1 m/s dikey hızla değersin; o an pist merkezine 11,0 m uzakta (pistin sağında) olursun.
Son kararın oyun saatiyle 2,6 sn sürdü. Saat yavaşlatılmış ama işliyor: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: boş. Kısa bir anons yapabilirsin; konu: 20 metrenin altına indin.
Modelin cevabı, olduğu gibi:
{"itme": 0.7, "egim": -20, "anons": "Alçalıyorum, her şey yolunda."}istek oyun saatinde 21,95. saniyede gönderildi · cevap 6,48 sn sonra geldi · düşünme tokeni 511 · kanal meşguldü, anons iletilmedi
Sonnet, yarım hız, tohum 3, cevabı yere değdikten sonra gelen karar
Modele giden durum metni (kullanıcı mesajı):
Zaman: 25,2 sn
İrtifa (ayak tabanı yerden): 5,7 m
Dikey hız: 3,0 m/s aşağı
Yatay: pist merkezinin 9,0 m sağındasın (pist sol tarafında); 1,5 m/s sağa gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an -14°, komutun -20° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,64, komutun 0,70
Yakıt: 362,4 kg (%60); tam itmeyle 24,2 sn yeter
Kütle 2762 kg · tam itmede ivme 3,26 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,50
Tahmin, bu komutlar aynen kalırsa: 2,4 sn sonra yere 1,7 m/s dikey hızla değersin; o an pist merkezine 10,4 m uzakta (pistin sağında) olursun.
Son kararın oyun saatiyle 3,2 sn sürdü. Saat yavaşlatılmış ama işliyor: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: anons sırası sende değil, anons boş kalsın.
Modelin cevabı, olduğu gibi:
{"itme": 0.74, "egim": -3, "anons": ""}istek oyun saatinde 25,20. saniyede gönderildi · cevap 5,67 sn sonra geldi · düşünme tokeni 222
Zaman durunca
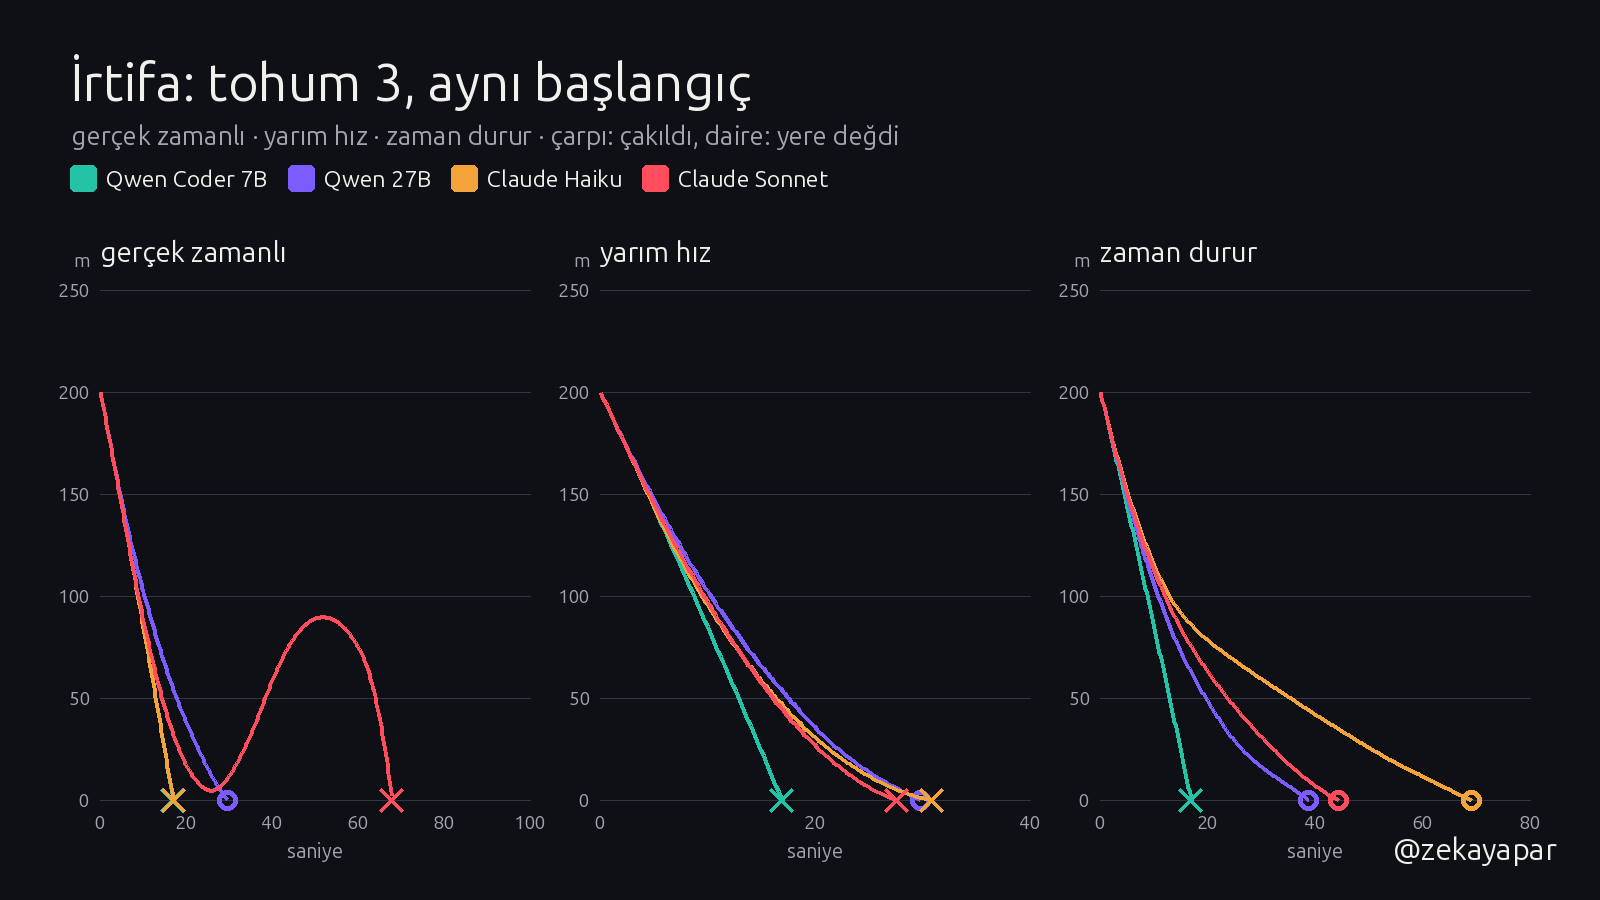
Zaman durunca iki Claude da üç senaryonun üçünde güvenli indi. Sonnet her seferinde daha erken ve daha çok yakıtla indi: %41, %42, %36. Haiku daha yavaş alçaldı ve yakıtı zorladı: tohum 1'de 35. saniyede 77 metredeydi, kalan 43 saniyede saniyede 1,3–2 metreyle alçaldı ve yere değdiğinde depoda %0,9 yakıt kalmıştı.
Haiku, zaman durur, tohum 1, yakıtın son yüzdeleri
Modele giden durum metni (kullanıcı mesajı):
Zaman: 77,0 sn
İrtifa (ayak tabanı yerden): 1,6 m
Dikey hız: 1,8 m/s aşağı
Yatay: pist merkezinin 1,1 m sağındasın (pist sol tarafında); yatayda duruyorsun. Pist yarıçapı 10 m.
Eğim: şu an 0°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,44, komutun 0,44
Yakıt: 11,5 kg (%2); tam itmeyle 0,8 sn yeter
Kütle 2411 kg · tam itmede ivme 3,73 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,43
Tahmin, bu komutlar aynen kalırsa: 1,0 sn sonra yere 1,8 m/s dikey hızla değersin; o an pist merkezine 1,1 m uzakta (pistin sağında) olursun.
Zaman durdu: sen cevap verene kadar fizik bekliyor. Kararın 1,0 sn uygulanacak, sonra yeniden sorulacaksın.
Telsiz: anons sırası sende değil, anons boş kalsın.
Modelin cevabı, olduğu gibi:
{"itme": 0.44, "egim": 0, "anons": ""}istek oyun saatinde 77,00. saniyede gönderildi · cevap 2,93 sn sonra geldi · düşünme tokeni 194
Sonnet, zaman durur, tohum 3, yerden 3,5 m
Modele giden durum metni (kullanıcı mesajı):
Zaman: 42,0 sn
İrtifa (ayak tabanı yerden): 3,5 m
Dikey hız: 1,7 m/s aşağı
Yatay: pist merkezinin 4,3 m sağındasın (pist sol tarafında); 0,1 m/s sağa gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an 0°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,51, komutun 0,51
Yakıt: 233,0 kg (%39); tam itmeyle 15,5 sn yeter
Kütle 2633 kg · tam itmede ivme 3,42 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,47
Tahmin, bu komutlar aynen kalırsa: 2,3 sn sonra yere 1,4 m/s dikey hızla değersin; o an pist merkezine 4,6 m uzakta (pistin sağında) olursun.
Zaman durdu: sen cevap verene kadar fizik bekliyor. Kararın 1,0 sn uygulanacak, sonra yeniden sorulacaksın.
Telsiz: anons sırası sende değil, anons boş kalsın.
Modelin cevabı, olduğu gibi:
{"itme": 0.51, "egim": 0, "anons": ""}istek oyun saatinde 42,00. saniyede gönderildi · cevap 1,43 sn sonra geldi
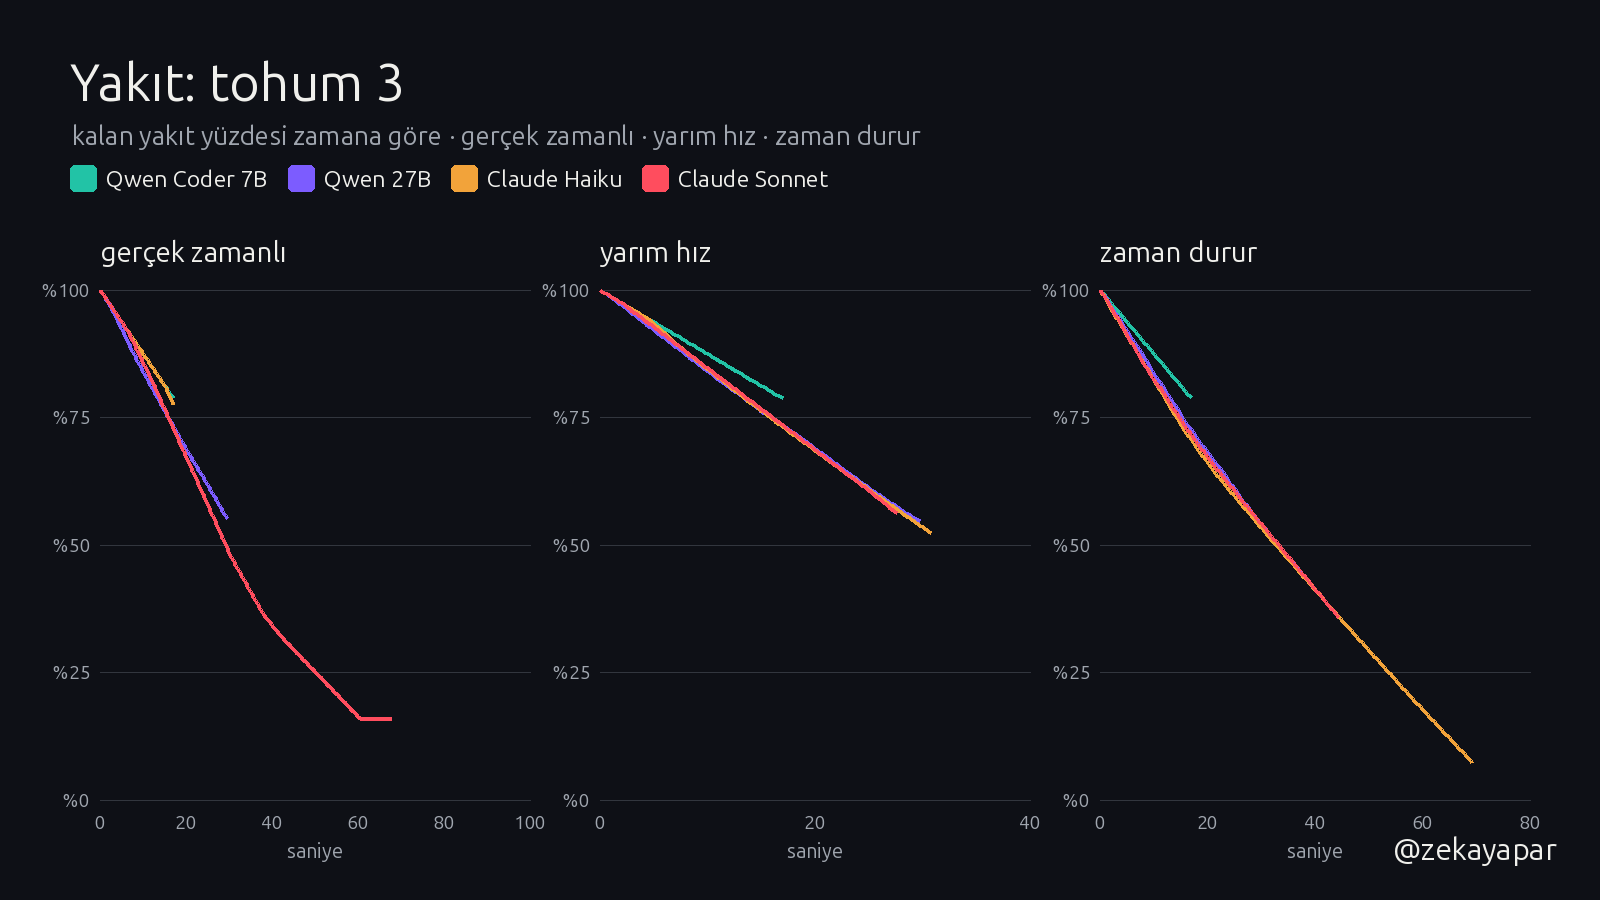
Qwen 27B zaman durunca da güvenli inemedi: iki sert iniş ve bir çakılma (tohum 2'de yakıt bitti). Sert inişlerde dikey hız sınırın altındaydı, yatay hız 1 m/s'yi aştı. Coder 7B üç senaryoda da aynı cevabı verip çakıldı; zamanın durması ona bir şey kazandırmadı.
Telsiz
Dokuz koşuda 102 anons telsize çıktı. Çoğu gerçek bir pilot anonsuna benziyor ("Yere değdik, motor kapalı."), bazıları değil. Qwen 27B tohum 3'te Coder'ın çakılması için "Kırmızı modül düştü" dedi; Coder'ın rengi turkuaz ve model renkleri bilmiyor. Ana videodaki uçuşların bütün anonsları:
Gerçek zamanlı, tohum 3
- Qwen 27B (11,0. sn): “Yüz metrenin altında, iniş başlıyor.” konu: 100 metrenin altına indin
- Qwen Coder 7B (16,1. sn): “Motor tozu kaldırdı.” konu: motorun yerdeki tozu kaldırdı
- Qwen 27B (18,8. sn): “Claude Haiku çakıldı” konu: Claude Haiku çakıldı
- Qwen 27B (24,7. sn): “yirmi metrenin altındayım” konu: 20 metrenin altına indin
- Qwen 27B (30,4. sn): “Sert iniş, sağlam dayandık.” konu: yere değdin
- Claude Sonnet (37,6. sn): “Sert iniş duyduk, sakin kalın” konu: Qwen 27B sert indi
- Claude Sonnet (83,1. sn): “Yakıt azaldı, kritik” konu: yakıt yüzde yirminin altına düştü (modül çakıldıktan sonra geldi; oyun hatası, videoda yok)
Zaman durur, tohum 3
- Qwen 27B (11,0. sn): “yüz metrenin altındayım” konu: 100 metrenin altına indin
- Claude Sonnet (13,0. sn): “Alçalıyorum, kontrol bende.” konu: 100 metrenin altına indin
- Qwen 27B (17,0. sn): “Kırmızı modül düştü” konu: Qwen Coder 7B çakıldı
- Claude Sonnet (19,0. sn): “Üzücü haber, dikkatle devam.” konu: Qwen Coder 7B çakıldı
- Qwen 27B (23,0. sn): “Yatış düzeltmesi başlatıldı” konu: 50 metrenin altına indin
- Claude Sonnet (25,0. sn): “Alçalış sürüyor, sakinim.” konu: 50 metrenin altına indin
- Qwen 27B (29,0. sn): “Yirmi metrenin altında, iniyorum.” konu: 20 metrenin altına indin
- Qwen 27B (35,0. sn): “toz kalktı, iniş stabil” konu: motorun yerdeki tozu kaldırdı
- Claude Sonnet (38,0. sn): “Toz kalkıyor, görüş azaldı.” konu: motorun yerdeki tozu kaldırdı
- Claude Haiku (41,0. sn): “Sert iniş duyduk, dikkatli olalım.” konu: Qwen 27B sert indi
- Claude Sonnet (45,0. sn): “Yere değdik, motor kapalı.” konu: yere değdin
- Claude Haiku (48,0. sn): “Güvenli iniş duyduk, iyi.” konu: Claude Sonnet güvenli indi
- Claude Haiku (54,0. sn): “Yere yaklaşıyoruz, hazırız.” konu: 20 metrenin altına indin
- Claude Haiku (60,0. sn): “Yakıt azalıyor, iniş planına devam.” konu: yakıt yüzde yirminin altına düştü
- Claude Haiku (70,0. sn): “Yere değdik, güvenli iniş.” konu: yere değdin
Koşulardan sonra bir oyun hatası fark ettim: gerçek zamanlı ve yarım hız modlarında cevap, modül çakıldıktan sonra gelirse içindeki anons yine telsize çıkıyordu. Dört anons böyle (g1 Claude Sonnet, g2 Claude Haiku, g3 Claude Sonnet, y3 Claude Haiku). Ham kayıtta bıraktım, videoda göstermedim; anonslar fiziği etkilemediği için sonuçlar değişmiyor. Oyun kodu düzeltildi.
Haiku, zaman durur, tohum 3, yere değdikten sonra sorulan son anons
Modele giden durum metni (kullanıcı mesajı):
TEMAS. Modül yere değdi: güvenli indi. Dikey hız 1,17 m/s, yatay 0,09 m/s, pist merkezine 0,9 m, kalan yakıt %7.
Uçuş bitti, itme ve eğim artık önemsiz.
Telsiz: boş. Son anonsunu yapabilirsin; konu: yere değdin.
Modelin cevabı, olduğu gibi:
{"itme": 0, "egim": 0, "anons": "Yere değdik, güvenli iniş."}istek oyun saatinde 70,00. saniyede gönderildi · cevap 1,92 sn sonra geldi · düşünme tokeni 105 · anons telsize çıktı
Kısa kesitler
Geliştirirken
İlk iki geliştirme koşusunda (t1, t2) durum metni "pist merkezi 32 m sağında" diyordu; modellerin çoğu ilk kararlarda ters yöne eğildi. Cümleyi "pist merkezinin 32 m solundasın (pist sağ tarafında)" diye değiştirdim. t1 ve t2'de yakıt 500 kg'dı (tam itmeyle 32 sn); gerçek zamanlı koşularda dört pilottan üçü yakıtsız kaldığı için yakıtı 600 kg'a çıkardım ve kural pilotu testlerini yeniden yaptım. Senaryoları da biraz yumuşattım. Final koşulardan sonra hiçbir ayarı değiştirmedim. Gerçek zamanlı koşular sırasında Qwen'i başka bir iş kullanmasın diye ortak bir kilit dosyası tuttum.
Geçersiz cevap
Dokuz koşuda tek geçersiz cevap var: Claude Haiku, d3. Ayrıştırıcı JSON bulamadı, modülün komutu değişmedi.
<reasoning_effort>4</reasoning_effort>
Sonnet, gerçek zamanlı, tohum 1, yakıt bittikten sonra
Modele giden durum metni (kullanıcı mesajı):
Zaman: 54,8 sn
İrtifa (ayak tabanı yerden): 488,2 m
Dikey hız: 31,6 m/s yukarı
Yatay: pist merkezinin 164,2 m sağındasın (pist sol tarafında); 20,1 m/s sağa gidiyorsun. Pist yarıçapı 10 m.
Eğim: şu an -7°, komutun 0° (artı = sağa yatık, itme seni sağa iter; dönme hızı 15°/s)
İtme: şu an 0,90, komutun 0,00
Yakıt: 0,0 kg (%0); tam itmeyle 0,0 sn yeter
Kütle 2400 kg · tam itmede ivme 3,75 m/s² · havada asılı kalmak için gereken itme (eğim 0°) 0,43
Tahmin, bu komutlar aynen kalırsa: 50,8 sn sonra yere 50,8 m/s dikey hızla değersin; o an pist merkezine 1184,8 m uzakta (pistin sağında) olursun.
YAKIT BİTTİ: motor çalışmıyor.
Son kararın 1,8 sn sürdü. Gerçek zamanlı: sen düşünürken modül bu komutlarla düşmeye devam ediyor.
Telsiz: boş. Kısa bir anons yapabilirsin; konu: yakıtın bitti.
Modelin cevabı, olduğu gibi:
{"itme": 0, "egim": 0, "anons": "Yakıt bitti, süzülüyorum"}istek oyun saatinde 54,78. saniyede gönderildi · cevap 1,65 sn sonra geldi · anons telsize çıktı
Yöntem ve ayarlar
Donanım. Threadripper PRO 5955WX, üç RTX 5090 (450 W güç sınırı). Qwen3.8-27B NVFP4 iki kartta (vLLM), Qwen2.5-Coder-7B-Instruct AWQ üçüncü kartta (vLLM).
Yerel istek ayarları. Sıcaklık 0,7, en fazla 120 token, JSON şeması (itme 0–1 sayı, egim −20…20 tam sayı, anons metin), Qwen 27B'de düşünme kapalı. Her istekte sistem istemi, o anki durum metni ve son üç kararı.
Claude. Claude Code CLI, uçuş boyunca açık oturum: claude -p --model haiku|sonnet --input-format stream-json --output-format stream-json --tools '' --strict-mcp-config --no-session-persistence --disable-slash-commands --system-prompt …, boş bir klasörden. Sunucunun bildirdiği model kimlikleri claude-haiku-5-5 ve claude-sonnet-5-5. Gecikmeye ağ ve CLI payı da dahil.
Fizik. 60 Hz, kuru kütle 2.400 kg, yakıt 600 kg, tam itki 9.000 N, tam itmede 15 kg/s yakıt. Eğim komutuna saniyede 15° dönülüyor, itme komutuna 0,25 saniyelik birinci derece gecikmeyle yetişiliyor. Puan: güvenli iniş 60 + kalan yakıt yüzdesinin 0,4 katı, pist dışında güvenli iniş 40, sert iniş 20, çakılma 0 (sistem isteminde yazıyor).
Ölçütler. Karar süresi, isteğin gönderilmesinden cevabın gelmesine kadar geçen duvar saati süresi (geçerli cevaplar, yere değdikten sonraki son anons sorusu hariç). Düşünme tokeni Claude Code'un döndürdüğü usage.output_tokens_details.thinking_tokens.
Görüntü ve ses. three.js r186, pmndrs postprocessing ve three.quarks ile tarayıcıda oynatıldı, puppeteer ile kare kare kaydedildi, tek yayın kamerası. Modül ölçüleri Apollo iniş modülüne yakın (yaklaşık 6 m boy, 8 m bacak açıklığı). Videoda iki pilotun hızlandırıldığı bölümler ekranda yazıyor. Telsiz sesleri ElevenLabs eleven_v4, pilot başına bir ses; müzik ve motor uğultusu kodla sentezlendi.
İndir. ay-inisi-kayitlar.zip: oyun, pilot, video ve grafik kodları; bütün koşuların her kararı (kararlar.jsonl: modele giden durum metni, ham cevap, gecikme, token kullanımı, telsiz sonucu), sonuç dosyaları (sistem istemi dahil), seslendirme planları ve özet sayılar. Kare kare durum kaydı (kayit.json) boyutu nedeniyle pakette yok.